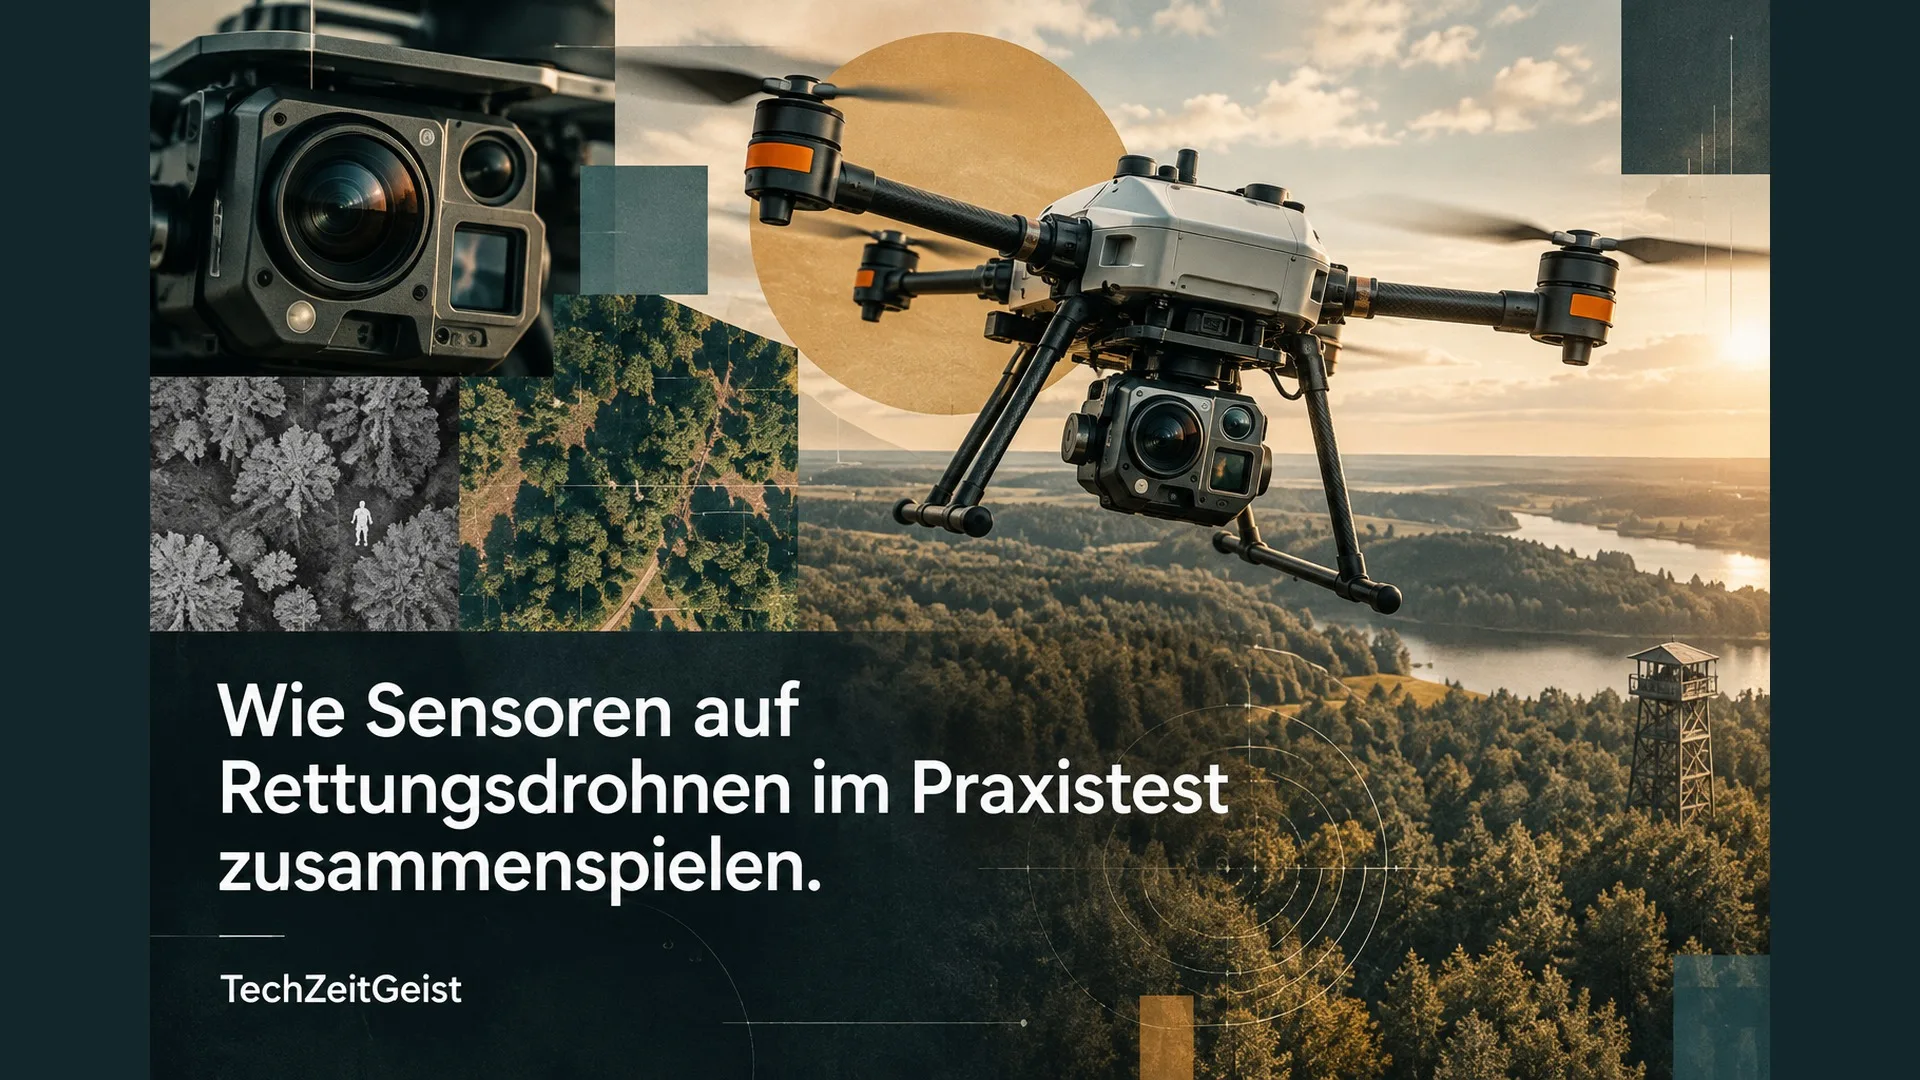
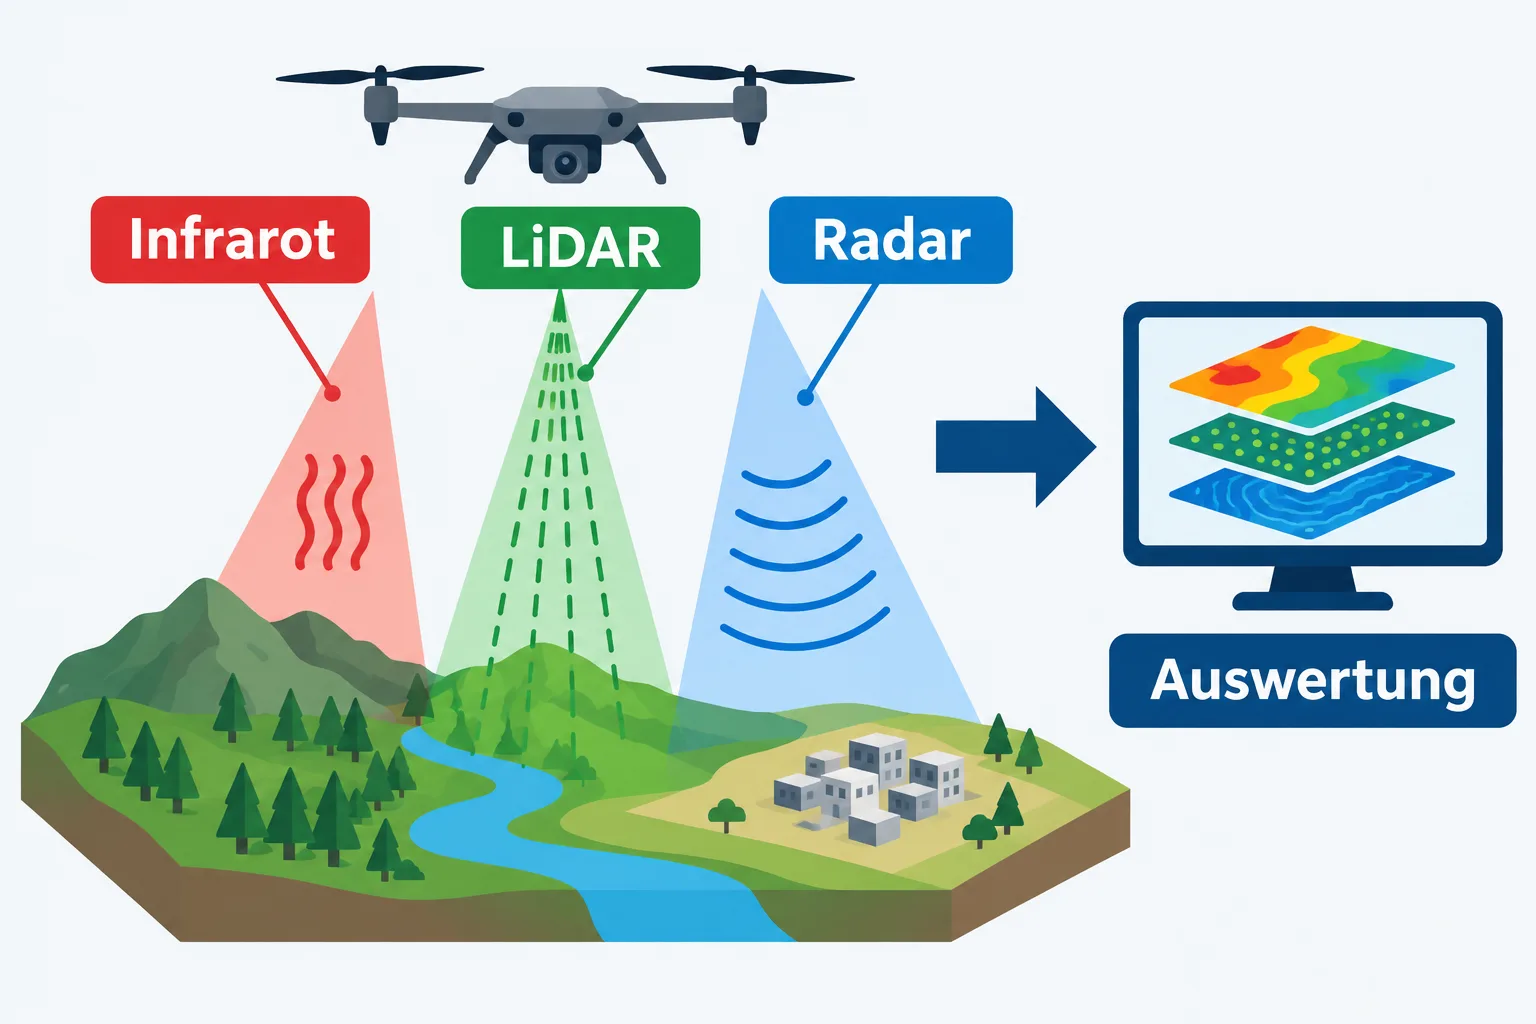
Eine Drohne kreist über einem Testgelände in Brandenburg. Unter ihr erfassen unterschiedliche Sensoren die Umgebung: eine Infrarotkamera, ein Lasermesssystem und Radar. Die Daten sollen Forschenden helfen, Technik für Feuerwehr und Rettungsteams zu entwickeln.
Ende Oktober haben Partner des europäischen Projekts PROACTIF solche Messungen in Wiesenburg erprobt. Wie das Fraunhofer-Institut für Zuverlässigkeit und Mikrointegration IZM am 9. November berichtet, ging es um die Datenerfassung und die Integration verschiedener Sensoren auf einer Drohne. Die Messungen werden noch ausgewertet.
Drei Sensoren, unterschiedliche Informationen
Eine Infrarotkamera macht Wärmestrahlung sichtbar. Sie kann Temperaturunterschiede als Bild darstellen und damit Hinweise auf warme Bereiche geben. LiDAR arbeitet mit Lichtimpulsen: Aus deren Rückkehr lässt sich die Entfernung zu Oberflächen bestimmen. Radar nutzt dagegen ausgesandte und zurückgeworfene Funkwellen, um Informationen über die Umgebung zu gewinnen.
Die Verfahren liefern also verschiedene Ansichten desselben Geländes. Für die Entwicklung einer Rettungsdrohne ist entscheidend, diese Daten zu erfassen und später so auszuwerten, dass sie zu einer Lagebeurteilung beitragen können. Welche Genauigkeit das beim Test erreichte, nennt der Bericht noch nicht.
Eine Ersatzdrohne für den Versuch
An dem Test beteiligten sich neben dem Fraunhofer IZM das Unternehmen Heimann-Sensor und die Technische Universität Riga. Die Organisation CADUS brachte praktische Erfahrung in die Beurteilung von Einsatzszenarien ein und stellte kurzfristig eine Drohne des Typs DJI Matrice M300 RTK bereit. Die ursprünglich vorgesehene Plattform hatte sich verzögert.
RTK steht für ein Verfahren zur präzisen Positionsbestimmung mit Korrekturdaten. Wenn die Position bei den Flügen genauer bekannt ist, lassen sich Messungen besser räumlich zuordnen und vergleichen. Eine Fernpilotin begleitete die Flüge vor Ort.
Bei den Versuchen wurden verschiedene Szenarien für Rettungseinsätze der Feuerwehr betrachtet. Die Daten aus Infrarotkamera, LiDAR und Radar gehen laut Fraunhofer nun an die beteiligten Forschungseinrichtungen und das Unternehmen. Die Ergebnisse sollen in die weitere Projektarbeit einfließen. Der Bericht nennt weder eine Erkennungsquote noch einen Zeitpunkt für den praktischen Einsatz.
Warum das Projekt mehrere Messverfahren verbindet
PROACTIF soll Technik für unbemannte Systeme entwickeln, die Einsatzkräfte in Krisen und bei Katastrophen unterstützen könnten. Ein Teil des Vorhabens beschäftigt sich mit der Suche nach Glutnestern bei Waldbränden. In einer früheren Projektbeschreibung erläutert Fraunhofer, dass Radar und Infrarotsensorik dafür in einem kompakten Modul zusammengeführt werden sollen.
Das ist ein Entwicklungsziel. Die aktuelle Mitteilung zum Versuch in Wiesenburg berichtet zunächst von der Erhebung und laufenden Auswertung der Daten. Sie legt nicht dar, dass die Drohne bei diesem Test bereits verborgene Glutnester zuverlässig erkannt hätte. Der nächste aussagekräftige Schritt sind die Ergebnisse dieser Auswertung.
Quellen
- Fraunhofer IZM: First Practical Testing of a Multisensor Payload for Rescue Drones, 9. November 2026.
- Fraunhofer IZM: Drones can detect smoldering embers in forests, 2. Dezember 2025.
Für diesen Artikel wurden KI-gestützte Recherche- und Editierwerkzeuge verwendet. Der Inhalt wurde redaktionell geprüft.