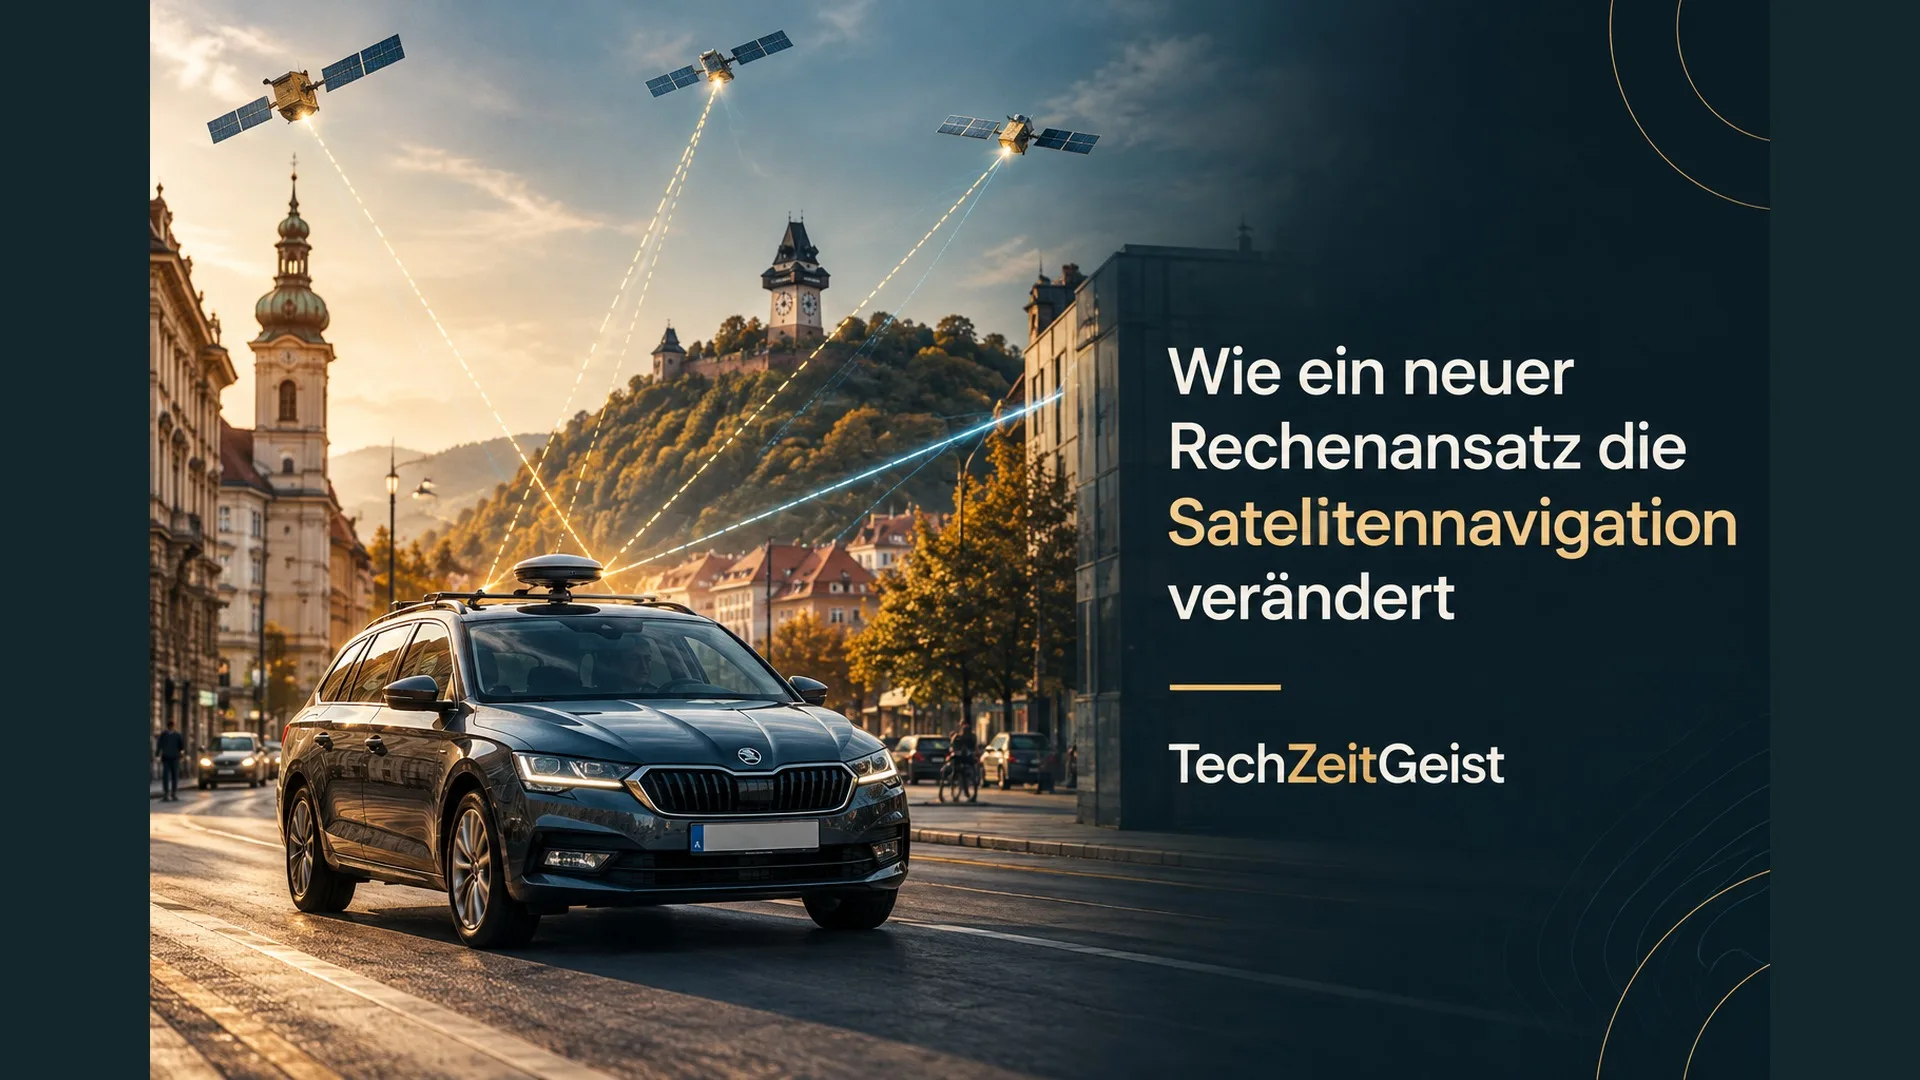
In engen Straßen kann die Navigation plötzlich danebenliegen: Satellitensignale werden an Gebäuden reflektiert oder kommen gar nicht direkt beim Empfänger an. Ein Forschungsteam aus Österreich hat untersucht, ob eine andere Art der Positionsberechnung solche Fehler besser auffängt. Das Ergebnis fällt differenziert aus: Insgesamt war das neue Verfahren ähnlich genau wie der Vergleichsalgorithmus. In einzelnen Situationen verringerte es jedoch große Abweichungen.
OHB Austria und die Technische Universität Graz stellten ihre Ergebnisse am 4. November im Rahmen des ESA-Programms NAVISP vor. Für den Vergleich fuhren sie mit Messgeräten durch unterschiedliche Umgebungen rund um Graz. Die Europäische Weltraumorganisation beschreibt die Arbeit als Machbarkeitsnachweis, nicht als fertiges Navigationsprodukt.
Wenn ein Signal einen Umweg nimmt
Satellitennavigation berechnet eine Position aus den Signalen mehrerer Satelliten. Für die Entfernungsschätzung spielt deren Laufzeit eine Rolle. Zwischen hohen Häusern kann ein Signal aber an einer Fassade abprallen, bevor es den Empfänger erreicht. Der zusätzliche Weg verfälscht die Messung. Andere Signale werden verdeckt. Das erschwert die Berechnung gerade dort, wo eine Karte mit vielen Straßen besonders hilfreich wäre.
Ein Bewegungssensor kann weitere Hinweise liefern: Er misst Beschleunigungen und Drehbewegungen und ergänzt die Satellitendaten. Doch auch solche Messungen sind nicht fehlerfrei. Die Software muss daher aus mehreren unvollkommenen Hinweisen eine möglichst stimmige Position schätzen.
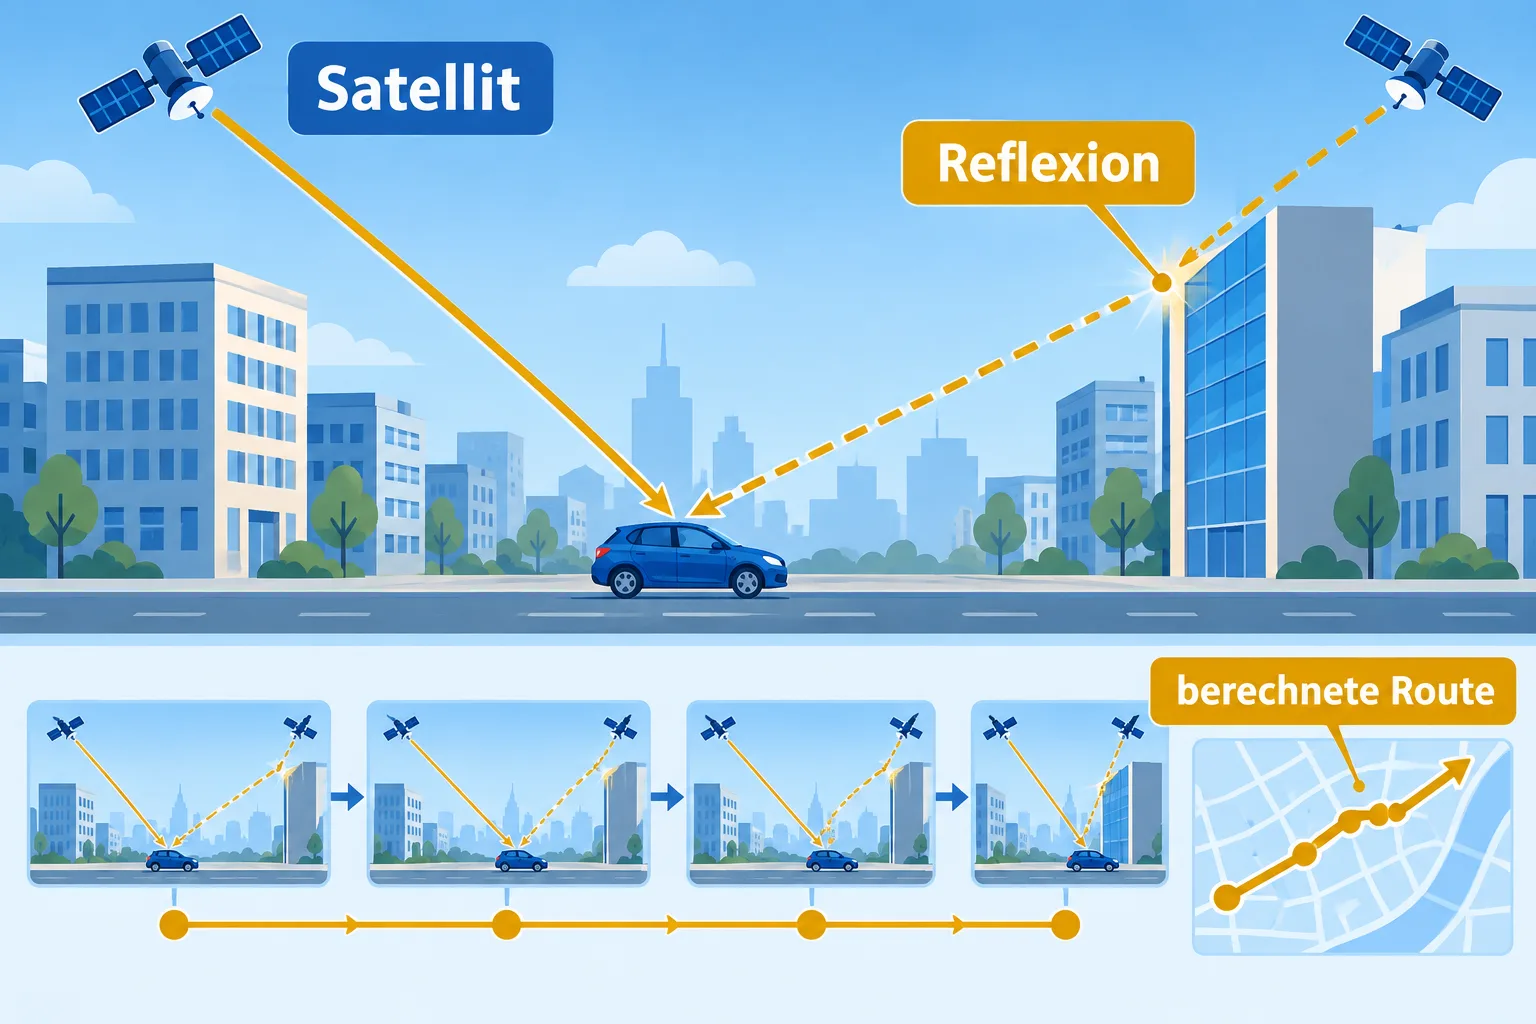
Ein Blick auf mehrere Zeitpunkte
Das Team verglich zwei Rechenansätze. Ein erweiterter Kalmanfilter aktualisiert seine Schätzung Schritt für Schritt mit neuen Messungen. Die untersuchte Faktorgraph-Optimierung betrachtet dagegen Beziehungen zwischen mehreren Zuständen und Messungen in einem Zeitfenster gemeinsam. Vereinfacht gesagt prüft sie, welche Folge von Positionen am besten zu den verfügbaren Hinweisen passt.
Dieser zusätzliche Zusammenhang kann helfen, Fehler einzuordnen. Er kostet aber Rechenaufwand. Das Forschungsteam untersuchte deshalb auch, wie lang das berücksichtigte Zeitfenster sein sollte. In seiner Umsetzung gelang die Verarbeitung in Echtzeit; zehn Sekunden erwiesen sich für die getesteten Einstellungen als praktikabler Kompromiss zwischen Aufwand und Genauigkeit.
Der faire Vergleich auf der Straße
Für die Auswertung verwendeten die Forschenden dieselben Daten sowie gleiche Vorverarbeitung und Messmodelle für beide Verfahren. So sollte vor allem der Unterschied der Schätzverfahren sichtbar werden. Die Projektpräsentation beschreibt 18 Fahrversuche mit sechs Sensorkonfigurationen in vorstädtischer, weniger dichter und dichter städtischer Umgebung. In die abschließende Leistungsanalyse gingen 17 ein; bei einer Fahrt war die Referenzroute nicht zuverlässig genug.
Getestet wurden zwei Empfängerklassen. Über die untersuchten Geräte, Betriebsarten und Umgebungen hinweg fand das Team keinen durchgängigen Genauigkeitsvorteil der Faktorgraphen. Bei einem Empfänger für den Massenmarkt deuteten manche Konfigurationen dennoch auf kleinere Fehler hin, besonders bei großen Abweichungen und mit zusätzlichem Bewegungssensor. In einzelnen dicht bebauten Szenarien gingen große Fehler deutlich zurück. Das galt nicht automatisch für alle schwierigen Straßen.
Warum andere Studien anders ausfallen können
Eine frühere Untersuchung mit einem Datensatz aus einer dicht bebauten Straße in Hongkong fand Vorteile für Faktorgraphen. Sie untersuchte unter anderem, wie das Rechenfenster und die Eigenschaften der Messfehler das Ergebnis beeinflussen. Die beiden Arbeiten betrachten unterschiedliche Daten und Einstellungen; aus einem einzelnen Test lässt sich daher keine Rangliste für alle Navigationsgeräte ableiten.
Für Nutzer heißt das: Eine andere Rechnung kann unter bestimmten Bedingungen helfen, starke Ausreißer zu reduzieren. Ob sie sich in einem konkreten Gerät lohnt, hängt auch von dessen Sensoren, Umgebung und verfügbarer Rechenleistung ab. Eine allgemeine Verbesserung bestehender Smartphones oder ein bevorstehendes Software-Update geht aus dem Grazer Versuch nicht hervor.
Quellen
- ESA NAVISP: Final Presentation, 5. November 2026
- OHB Austria und TU Graz: FaGO, Abschlusspräsentation, 4. November 2026
- Factor graph optimization for GNSS/INS integration: A comparison with the extended Kalman filter, 2021
Für diesen Artikel wurden KI-gestützte Recherche- und Editierwerkzeuge verwendet. Der Inhalt wurde redaktionell geprüft.