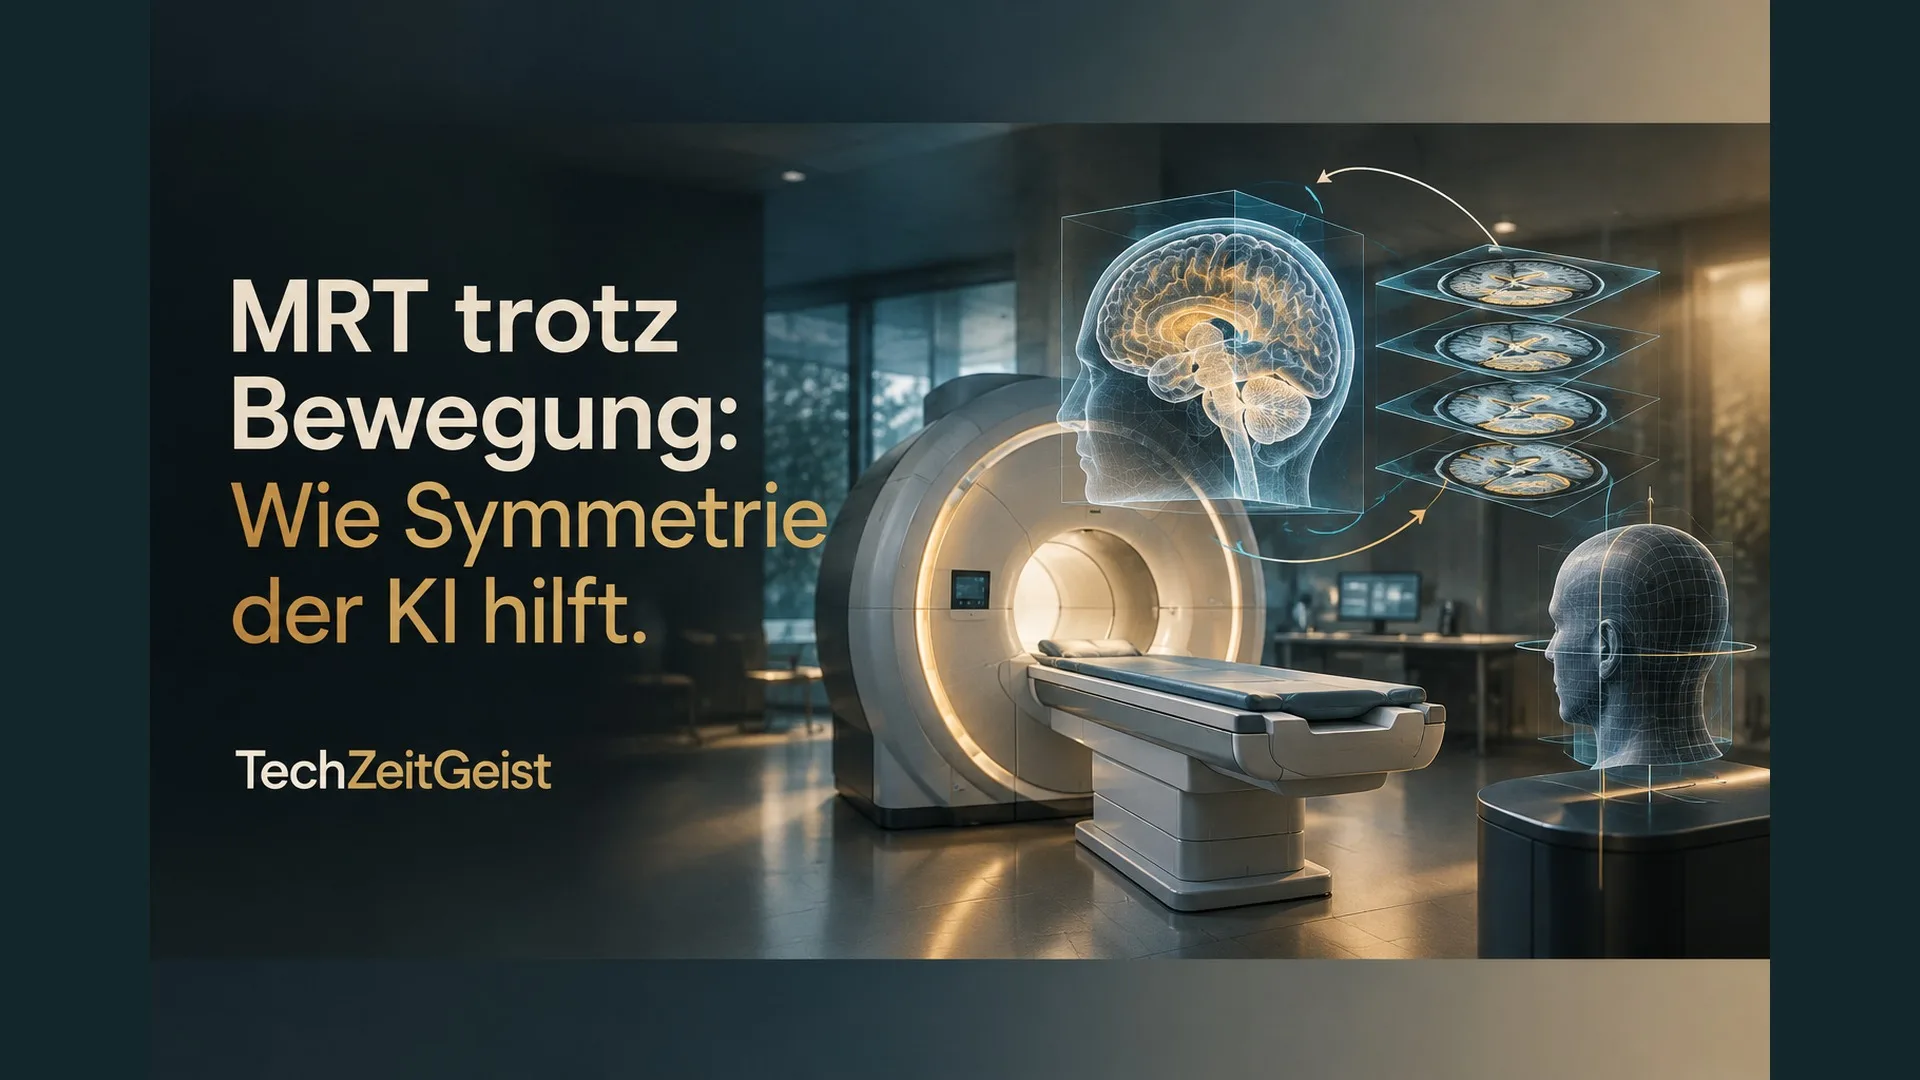
Ein Baby im Mutterleib hält für eine MRT-Aufnahme nicht auf Kommando still. Dreht es den Kopf, während der Scanner eine Bildschicht nach der anderen aufnimmt, passen die Ansichten räumlich nicht mehr zusammen. Eine KI namens E(3)-Pose soll deshalb die Kopflage laufend schätzen und die Aufnahme daran ausrichten. Ihr besonderer Kniff steckt in mathematischen Regeln: Dreht sich der Kopf, muss sich auch die geschätzte Orientierung passend mitdrehen.
Das Team von MIT, Boston Children’s Hospital und Inria verbindet diese Rotationstreue mit der annähernden Links-rechts-Symmetrie des Kopfes. Die MIT-Mitteilung vom 19. Oktober 2026 stellt die Arbeit anlässlich ihrer Präsentation auf der Computervisionskonferenz ECCV vor. Die interessante Frage reicht über diesen Scanner hinaus: Wann hilft es einer KI, feste Zusammenhänge bereits in ihren Aufbau einzubauen?
Eine Aufnahme braucht einen Bezugspunkt
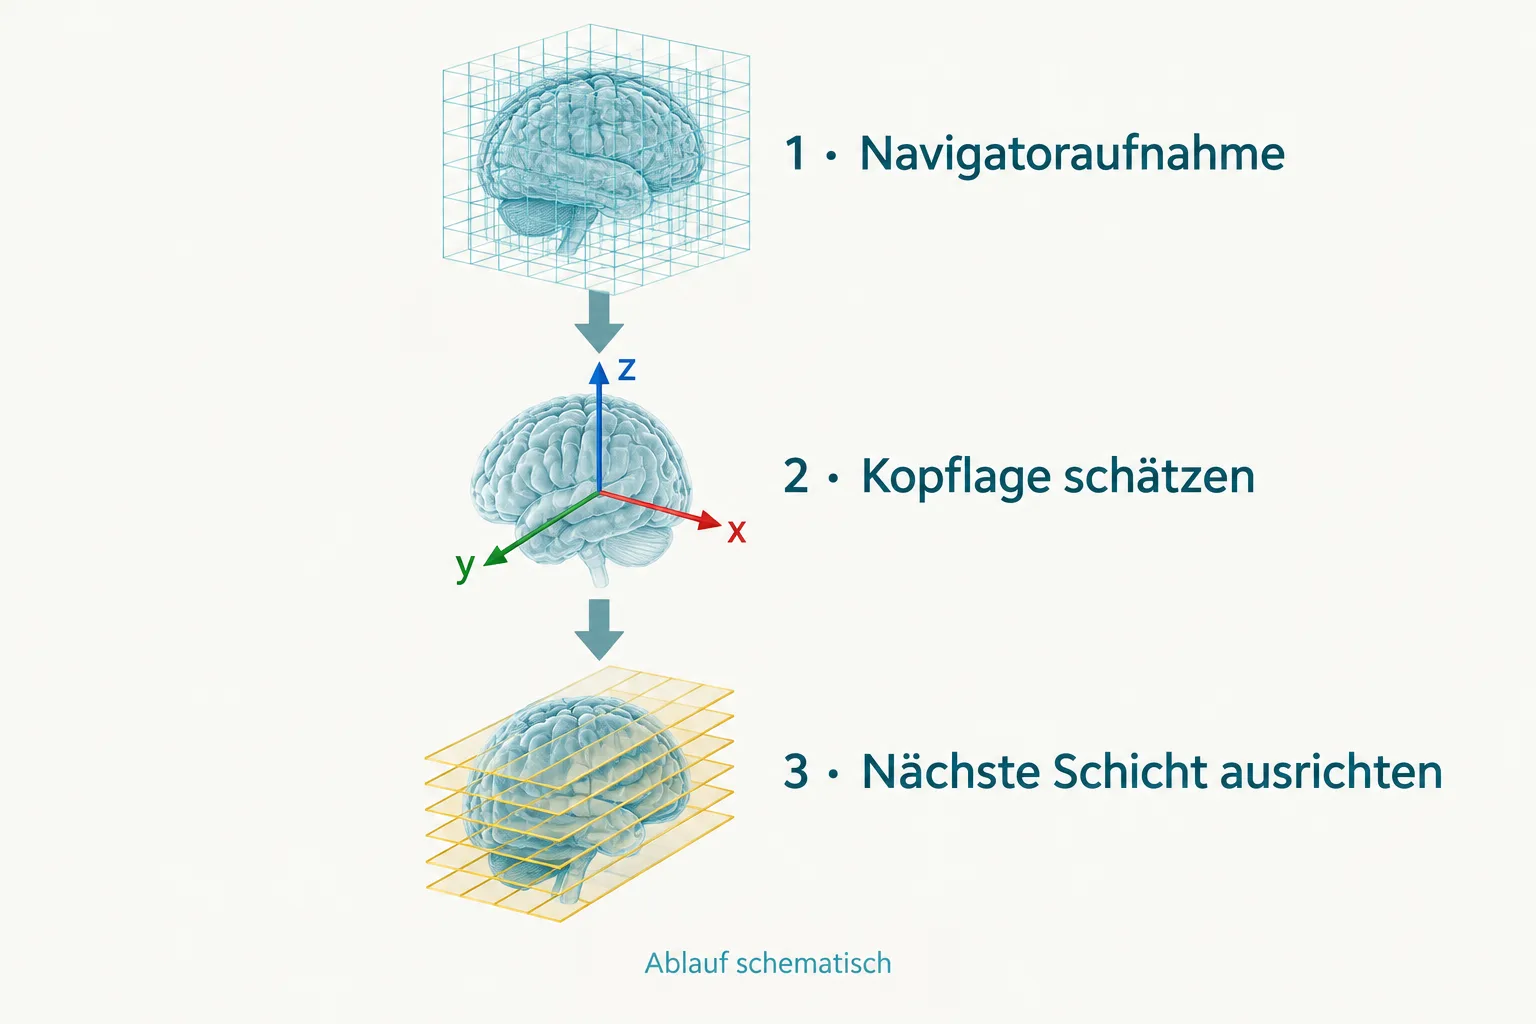
Man kann sich die Bildserie als Stapel dünner Scheiben durch einen räumlichen Gegenstand vorstellen. Solange der Gegenstand unverändert liegt, lässt sich jeder Scheibe ein fester Platz zuordnen. Dreht er sich zwischendurch, schneiden die folgenden Ebenen ihn an anderen Stellen. Ein ordentlich geplanter Stapel kann dann Lücken enthalten oder manche Bereiche mehrfach erfassen. Ein nachträglich gedrehtes Bild füllt eine ausgelassene Stelle nicht mit neuen Messdaten.
Der Ansatz setzt deshalb vor der nächsten diagnostischen Schicht an. Eine schnelle, grobe dreidimensionale Navigatoraufnahme liefert die aktuelle räumliche Orientierung. Daraus berechnet das Modell, wo der Kopf liegt und wie er gedreht ist. Anschließend kann die nächste Schnittebene entsprechend verschoben und gedreht werden. Der Navigator dient dabei als Wegweiser; die detailreiche Untersuchung übernehmen die diagnostischen Schichten.
Der Unterschied zwischen Erkennen und Mitdrehen
Bei einem gewöhnlichen Bilderkenner wünschen wir oft, dass eine Drehung die Antwort unverändert lässt. Eine Katze bleibt eine Katze, auch wenn das Foto auf der Seite liegt. Diese Eigenschaft heißt Invarianz. Eine Kopflage-Schätzung hat eine andere Aufgabe: Nach einer Drehung soll sich ihre Antwort genau passend verändern. Dafür verwenden Mathematiker den Begriff Äquivarianz.
Ein Gedankenexperiment macht den Unterschied sichtbar. Auf einem Tisch liegt ein Spielzeugkopf, an dem ein kleiner Pfeil die Blickrichtung markiert. Wird der Kopf gedreht, muss der Pfeil mitwandern. Ein System, das weiterhin dieselbe Richtung ausgibt, hätte zwar eine unveränderte Antwort geliefert, seine eigentliche Aufgabe aber verfehlt. Für eine Kamera oder einen Scanner ist entscheidend, wie die geschätzte Richtung zur sichtbaren Drehung passt.
Ein neuronales Netz kann solche Beziehungen aus vielen gedrehten Trainingsbeispielen lernen. Eine entsprechend gebaute Architektur schränkt dagegen von Anfang an ein, welche Antworten zusammenpassen dürfen. Das reduziert den Spielraum des Lernens. Die Bilddaten liefern weiterhin die Anatomie; die mathematische Struktur ordnet, wie räumliche Veränderungen verarbeitet werden. So muss das Modell dieselbe Beziehung nicht für jede mögliche Kopfhaltung neu entdecken.
Wenn links und rechts ähnlich aussehen
Hinzu kommt eine zweite Schwierigkeit. Ein grob aufgenommenes Gehirn sieht von links und rechts annähernd gleich aus. Feine Merkmale, die eine Richtung eindeutig machen könnten, verschwimmen oder werden durch Bildartefakte verdeckt. Das Modell muss also mit einer Mehrdeutigkeit umgehen, die im Eingangssignal selbst steckt.
Rotationstreue und diese anatomische Symmetrie sind unterschiedliche Dinge. Die erste beschreibt, wie eine Antwort auf eine Bewegung reagieren soll. Die zweite beschreibt, welche Ansichten sich am Gegenstand ähneln. E(3)-Pose berücksichtigt beides in der Darstellung seiner räumlichen Achsen. Für die Links-rechts-Achse verwendet es einen sogenannten Pseudovektor, der sich bei Spiegelungen anders verhält als ein gewöhnlicher Richtungspfeil.
Der technische Gewinn liegt darin, dass zwei spiegelähnliche Ansichten die interne Beschreibung nicht unnötig gegeneinander treiben. Aus den geschätzten Achsen wird anschließend eine zulässige räumliche Drehung berechnet. Die Methode erzeugt damit eine konsistentere Beschreibung der Lage, obwohl einzelne anatomische Hinweise schlecht sichtbar sind.
Die schwierigen Bilder entscheiden den Vergleich
Wie viel das bringt, untersucht die aktuelle Studienfassung von Muthukrishnan und Kollegen mit mehreren Datensätzen und Vergleichsverfahren. Besonders aufschlussreich ist ein kontrollierter Umbau: Die Forschenden ersetzen die rotationsäquivarianten Verarbeitungsschritte durch gewöhnliche Faltungen und vergleichen die Ergebnisse. Bei Navigatoraufnahmen beträgt der mittlere Rotationsfehler nach Training auf Research-Fetal 9,4 Grad für E(3)-Pose und 18,0 Grad für diese Standard-CNN-Variante. Die Standardabweichungen liegen bei 7,5 beziehungsweise 19,3 Grad; die Einzelmessungen streuen also erheblich.
Damit wird ein konkreter Architekturbaustein geprüft. Die Messgröße beschreibt den Fehler der räumlichen Orientierung. Für die Aufnahmeplanung ist das unmittelbar relevant: Eine falsch geschätzte Richtung verschiebt auch die geplante Schnittebene. Den Weg von dieser Geometrie zur besseren diagnostischen Untersuchung muss die praktische Erprobung des gesamten Ablaufs gehen.
Ein aufschlussreicher Gegenbefund steht ebenfalls in der Arbeit. Auf hochwertigen dHCP-Testbildern erreicht das vorlagenbasierte Verfahren FireANTs einen geringeren Orientierungsfehler. Es nutzt dabei eine bereits korrekt ausgerichtete Vorlage derselben Person – einen erheblichen Informationsvorteil. Wo klare Bilddetails und eine passende Vorlage verfügbar sind, kann das direkte Zusammenpassen von Bildern sehr gut funktionieren. Die Stärke von E(3)-Pose tritt vor allem dort hervor, wo Rauschen, grobe Auflösung und verdeckte Merkmale diese Zuordnung erschweren.
Die Symmetrie muss zum untersuchten Kopf passen
Der schwierige Navigator-Datensatz umfasst 1.210 räumliche Aufnahmen aus 47 Zeitserien von neun Schwangeren. Viele Einzelbilder erlauben die Beobachtung wechselnder Kopfhaltungen; die Vielfalt der untersuchten Personen bleibt dennoch auf diese kleine Gruppe an einem Standort und Scanner begrenzt. Die betreffenden Schwangerschaften lagen zwischen der 26. und 36. Woche. Eine breitere Erprobung muss deshalb auch andere Aufnahmebedingungen und jüngere Föten einbeziehen.
Gerade bei medizinischer Bildgebung verdient außerdem die Symmetrieannahme Aufmerksamkeit. Größere einseitige krankhafte Veränderungen können sie verletzen. Die Autoren untersuchen dafür eine asymmetrische Modellvariante an simulierten Veränderungen und sehen die Prüfung realer pathologischer Fälle als weitere Aufgabe. Eingebautes Vorwissen hilft, solange es zur Situation passt. Wird eine Annahme falsch, braucht das System einen geeigneten anderen Umgang mit dem Bild.
Der Aufbau ist bereits mit einem 3-Tesla-Scanner verbunden worden. Nach Angaben der aktuellen Studienfassung hat das Team inzwischen auch komplette Schichtstapel in verschiedenen Orientierungen im Mutterleib automatisch ausgerichtet. Die größere Bewertung ihres diagnostischen Nutzens steht als nächster Schritt an. E(3)-Pose zeigt damit einen konkreten Weg, wie KI eine Messung während ihrer Entstehung unterstützen kann: Die mathematischen Regeln halten die räumliche Beschreibung zusammen, während sich der untersuchte Kopf bewegt.
Quellen
- Alex Ouyang / MIT News: Why teaching AI about symmetry could make prenatal diagnosis more reliable, 19. Oktober 2026.
- Ramya Muthukrishnan et al.: Equivariant Symmetry-Aware Head Pose Estimation for Fetal MRI, arXiv:2512.04890, Version 8 vom 25. Juni 2026; erstmals veröffentlicht am 4. Dezember 2025. Insbesondere Tabellen 1/2 und Anhänge A/L.
Für diesen Artikel wurden KI-gestützte Recherche- und Editierwerkzeuge verwendet. Der Inhalt wurde redaktionell geprüft.