Ein weicher Roboter soll künftig Ärztinnen und Ärzten helfen, den schwer zugänglichen Dünndarm zu untersuchen. Forschende des Massachusetts Institute of Technology (MIT) haben den schlauchartigen Prototyp in Tierversuchen getestet: Er bewegte sich rund zwei Meter durch den Dünndarm und demonstrierte eine Kamera, eine Vorrichtung zur Gewebeentnahme und einen Flüssigkeitssprüher. Bei Menschen wurde das Gerät bislang nicht erprobt.
Das Team stellte seine Arbeit am 28. Oktober in Science Robotics vor. Der Roboter namens BIOSENTER nutzt Luftkammern und zwei veränderliche Haltepunkte, um sich Stück für Stück vorwärtszubewegen. Bedient wird er über eine externe Steuerung. Die MIT-Mitteilung beschreibt das Gerät und die bisherigen Versuche.
Warum der Dünndarm schwer zu erreichen ist
Der Dünndarm liegt zwischen Magen und Dickdarm. Sein langer, gewundener Verlauf macht es schwierig, alle Abschnitte mit einem Instrument zu erreichen. Für die Diagnostik können Ärztinnen und Ärzte etwa eine kleine Kamera in einer schluckbaren Kapsel einsetzen. Sie liefert Bilder aus dem Darm, wie die amerikanische Fachgesellschaft für gastrointestinale Endoskopie erklärt.
Wenn zusätzlich Gewebe entnommen oder ein Bereich behandelt werden soll, sind Instrumente nötig, die sich an den gewünschten Ort führen lassen. Bei der Doppelballon-Enteroskopie helfen zwei abwechselnd gefüllte Ballons dabei, ein Untersuchungsgerät durch den Darm vorzuschieben. Das ist laut dem MIT-Team aufwendig und verlangt geschultes Personal.
Luftkammern steuern die Bewegung
BIOSENTER verfolgt ebenfalls das Prinzip wechselnder Haltepunkte, verwendet dafür aber einen weichen robotischen Aufbau. Sein Mittelteil enthält vier Luftkammern. Je nachdem, welche Kammern sich füllen, streckt sich der Schlauch oder biegt sich in eine Richtung. Die Person an der Steuerung kann ihn so durch Kurven führen.
An Kopf und Ende sitzen zusätzliche aufblasbare Abschnitte. Sie halten den Roboter abwechselnd fest, während der Mittelteil seine Länge verändert. Vereinfacht funktioniert das wie beim Nachziehen einer Hand an einem Seil: Ein Ende hält, während sich das andere bewegt. Danach wechseln die Aufgaben. Wiederholt sich der Ablauf, kommt das Gerät voran.
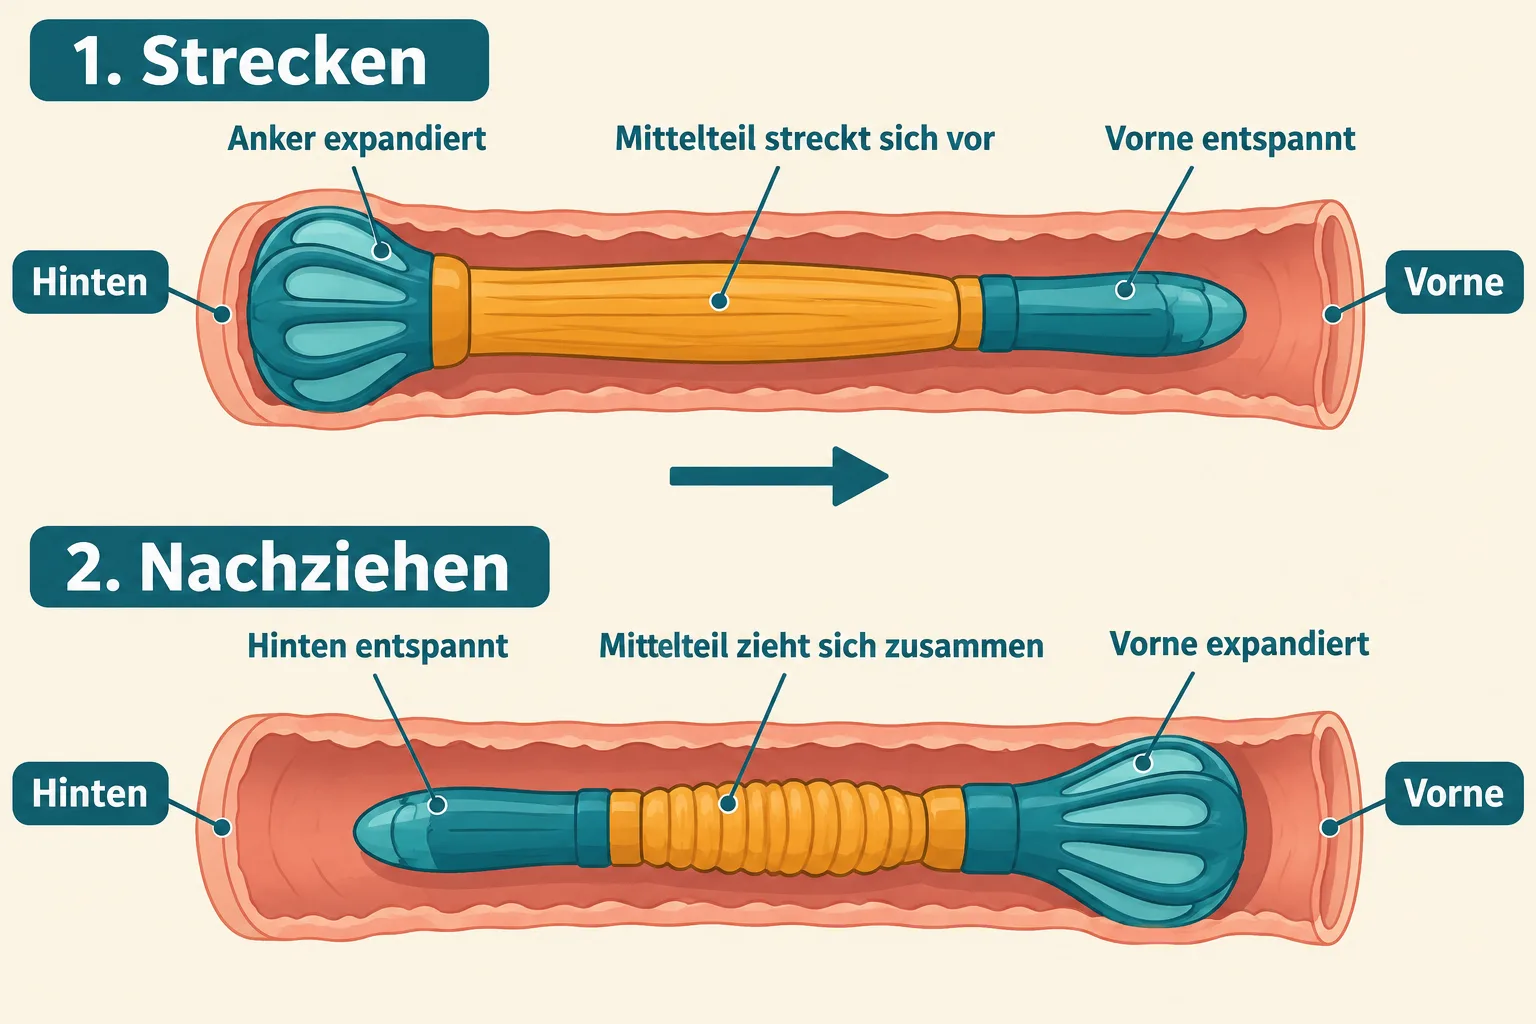
Damit die Haltepunkte an der feuchten Darmwand greifen, entwickelte das Team spezielle Hüllen mit Einschnitten. Werden die darunterliegenden Ballons gedehnt, richten sich Teile der Hülle auf und erhöhen die Reibung. Die Forschenden ließen sich dabei von Schlangenschuppen und Kirigami inspirieren, einer Technik, bei der eingeschnittenes Material beim Verformen eine räumliche Struktur annimmt.
Was im Versuch gelang
Der Prototyp ist über eine Leitung mit der äußeren Steuerung verbunden. Durch seinen Aufbau können Werkzeuge eingesetzt werden: Das Team demonstrierte nach MIT-Angaben eine Kamera, Clips für Gewebeproben und einen Sprüher zur Abgabe von Flüssigkeit. Vorgesehen ist, dass das Gerät entweder über den Mund oder über den Enddarm eingeführt werden könnte.
In den Tierversuchen erreichte der Roboter ungefähr zwei Meter im Dünndarm. Das zeigt, dass der Bewegungsansatz unter den Bedingungen des Experiments funktionierte. Es sagt für sich genommen noch nicht, wie gut eine vollständige Untersuchung beim Menschen gelingt oder ob das Verfahren gegenüber heutigen Instrumenten Vorteile bietet.
Vor dem Einsatz fehlen weitere Prüfungen
Das an der Entwicklung beteiligte UT Southwestern Medical Center bezeichnet die Technik als frühe präklinische Entwicklung. Vor einer Erprobung am Menschen müssten unter anderem längere Strecken, Sicherheit und Bedienbarkeit untersucht werden. Auch ein direkter Vergleich mit der Doppelballon-Enteroskopie steht aus.
Für die Forschung liegt der interessante Schritt darin, Bewegung, Lenkung und Werkzeuge in einem weichen Gerät zu verbinden. Ob daraus einmal eine sinnvolle Ergänzung zu bestehenden Untersuchungen wird, hängt von diesen weiteren Versuchen ab.
Quellen
- MIT News: A soft robot could help doctors diagnose and treat disorders of the small intestine, 28. Oktober 2026.
- UT Southwestern Medical Center: Robot could improve diagnosis, treatment of small intestine disorders, 28. Oktober 2026.
- American Society for Gastrointestinal Endoscopy: Capsule Endoscopy, abgerufen am 30. Oktober 2026.
Für diesen Artikel wurden KI-gestützte Recherche- und Editierwerkzeuge verwendet. Der Inhalt wurde redaktionell geprüft.