Eine Lampe wird zusammengedrückt und verändert ihre Helligkeit. Ein Handschuh erfasst die Bewegung seiner Finger und überträgt sie auf eine Roboterhand. Bei den Forschungsprototypen hinter diesen Vorführungen steckt die Messtechnik bereits im gedruckten Kunststoff. Das am 22. Oktober vom MIT vorgestellte Verfahren X-Hinges verbindet bewegliche Gelenke und Sensoren in einem Entwurf. Damit wird aus einer Form zugleich ein Eingabegerät.
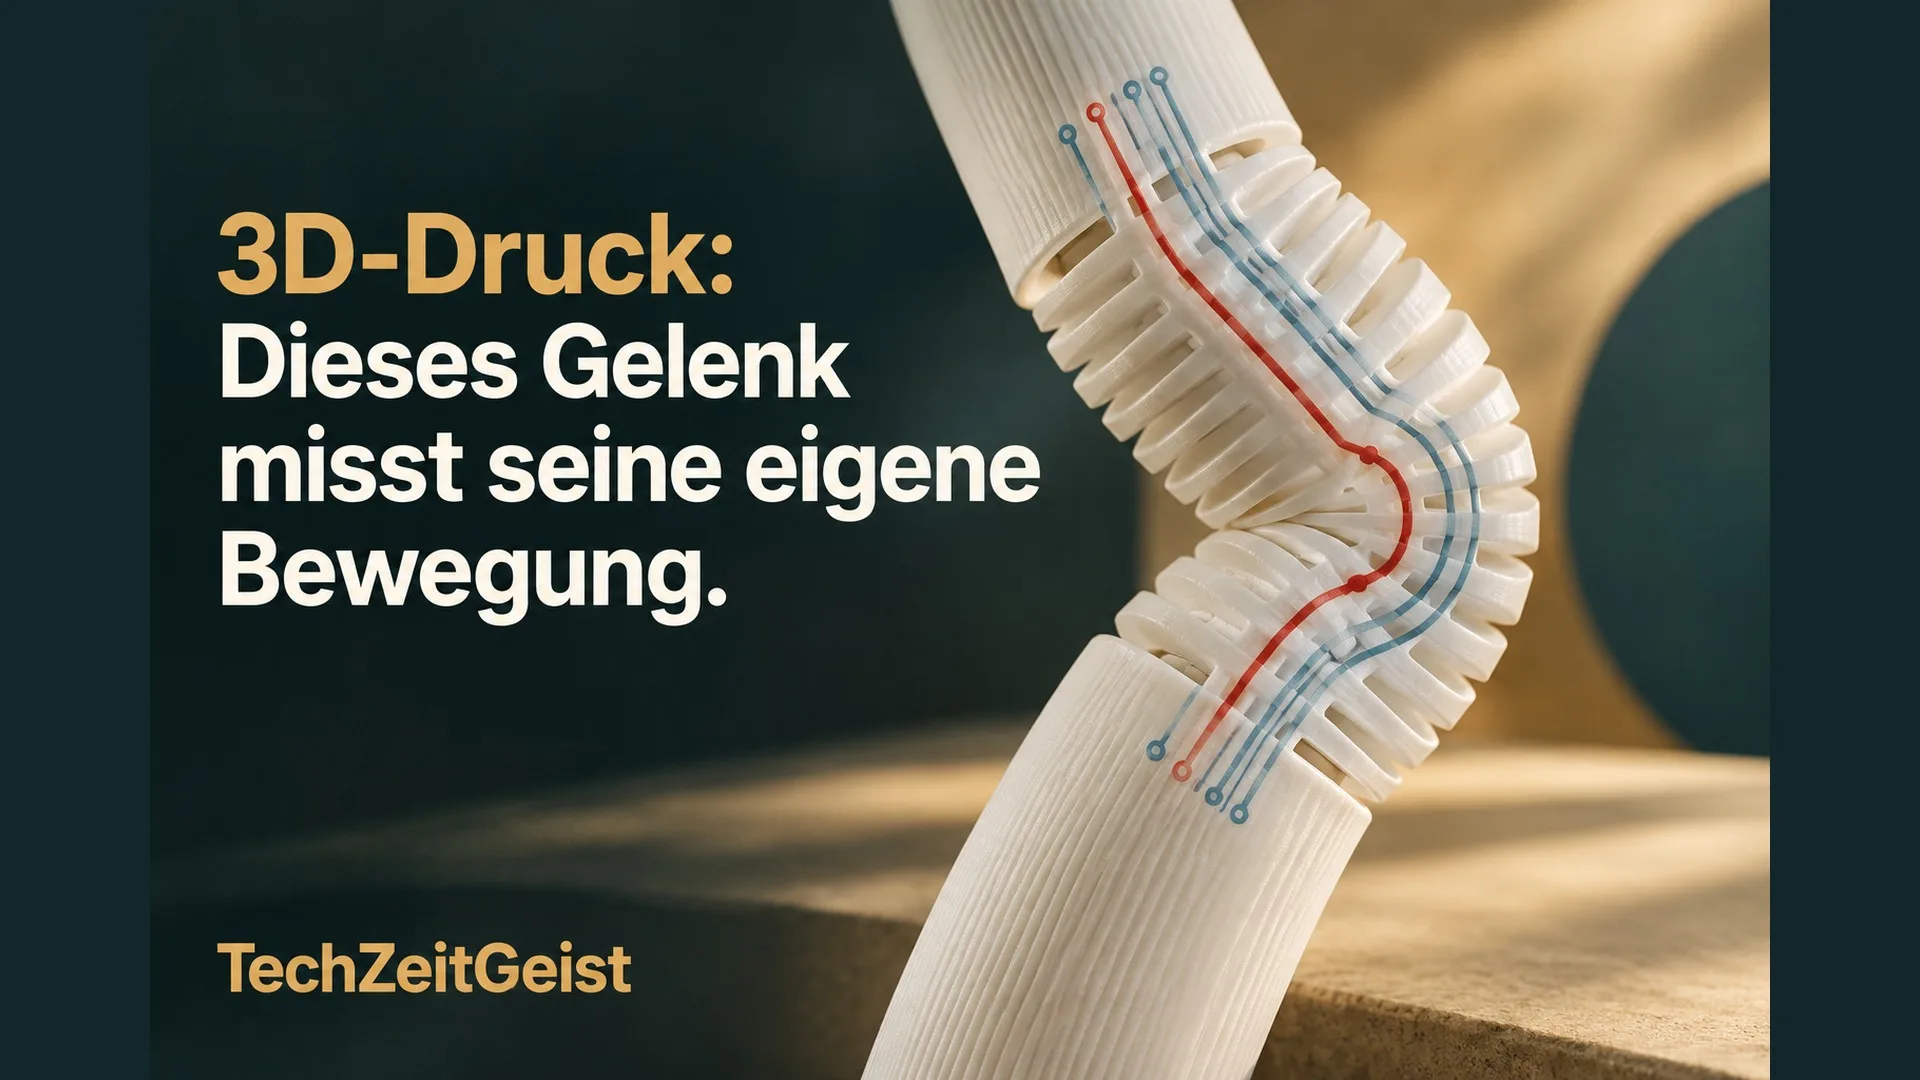
Der interessante Schritt geschieht an der Stelle, an der das Material nachgibt. Ein gewöhnliches Gelenk lässt eine Bewegung zu. Ein selbstmessendes Gelenk liefert zusätzlich ein elektrisches Signal darüber, wie es gerade verformt wird. Wer einen beweglichen Gegenstand entwickelt, kann diese beiden Aufgaben dadurch zusammen planen, statt für einen fertigen Körper erst passende Sensoren und Befestigungen zu suchen.
Der Kunststoff übernimmt zwei elektrische Aufgaben
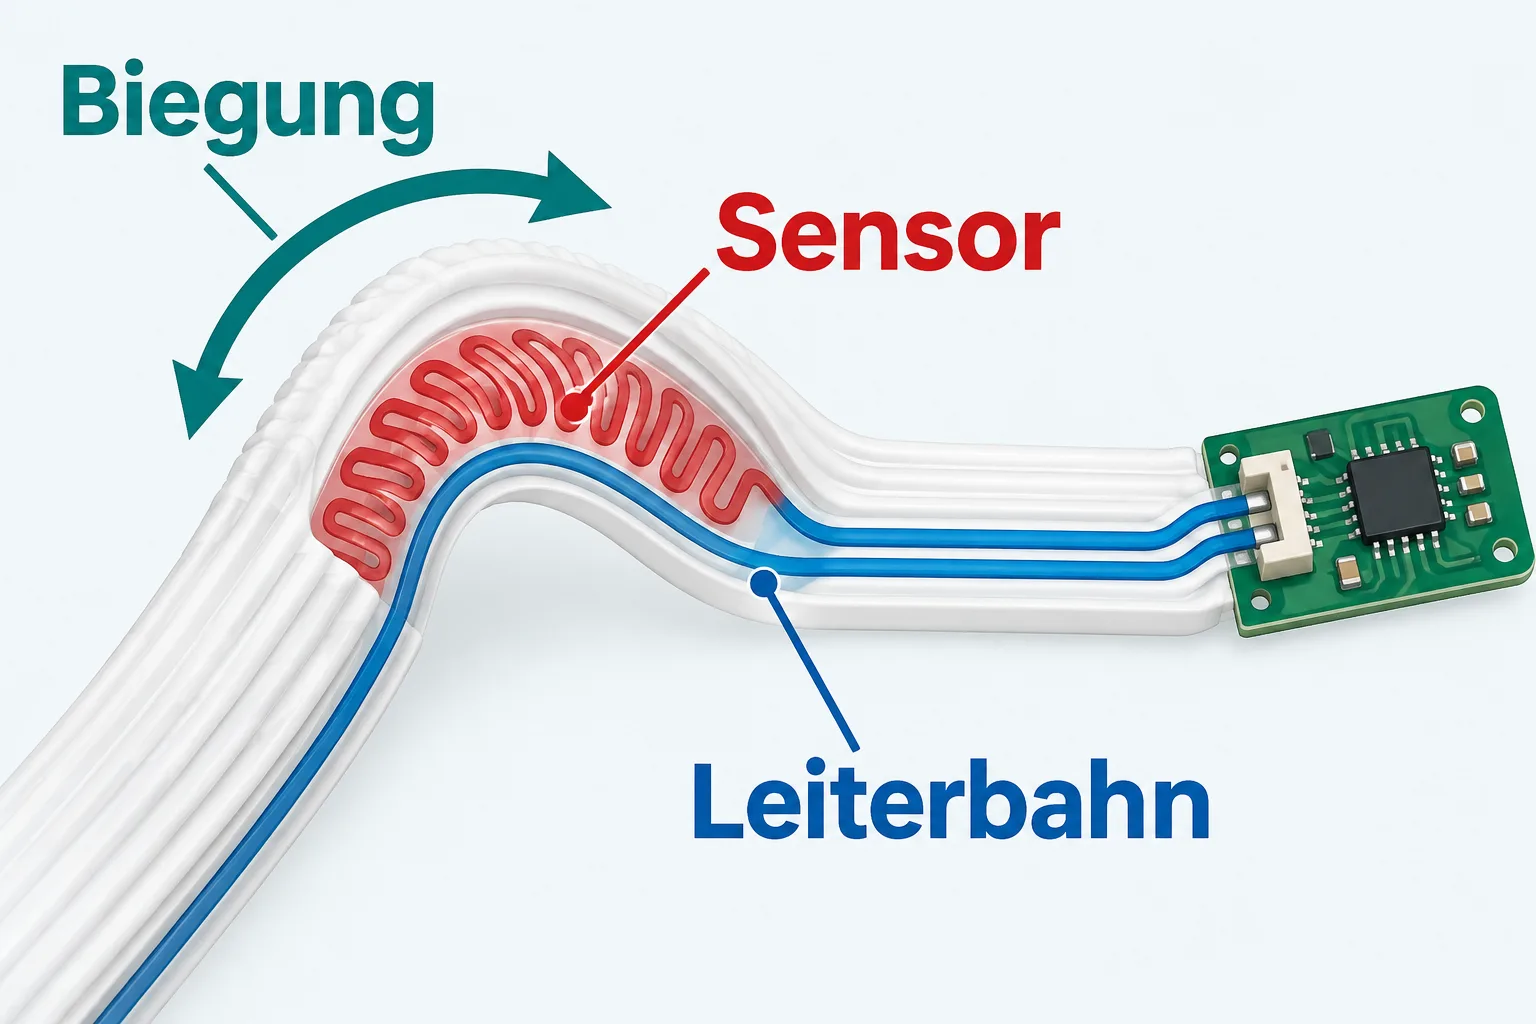
X-Hinges nutzt Mehrmaterialdruck mit schichtweise abgelegten Kunststofffäden. Im biegsamen Grundkörper verlaufen zwei unterschiedlich leitfähige Materialien. Eines bildet den hochohmigen Sensor, das andere eine besser leitende Verbindung zur Messelektronik. Die Autoren beschreiben das Verfahren als gemeinsamen Druck von Struktur und Messfunktion; ihr für die Fachkonferenz UIST 2026 angenommenes Manuskript ist bereits seit dem 10. September verfügbar.
Die Aufgabenteilung lässt sich mit einem Messmikrofon und seinem Kabel vergleichen. Das Mikrofon soll auf ein Ereignis reagieren; die Verbindung soll das Signal möglichst unverfälscht weiterreichen. Im gedruckten Gelenk verändert die Verformung den elektrischen Widerstand des Sensormaterials. Eigene, besser leitende Bahnen machen es leichter, diese Änderung dem beweglichen Bereich zuzuordnen. Ein mechanischer Vorgang wird so elektrisch lesbar.
Die Entwurfssoftware hilft, Form und Beweglichkeit zusammen festzulegen. Soll ein Bauteil seitlich nachgeben, sich auf und ab biegen oder zusammendrücken lassen? Solche Entscheidungen betreffen auch die Anordnung der Messbereiche. Eine passend gestaltete Struktur liefert die Grundlage dafür, mehrere Bewegungsrichtungen auseinanderzuhalten. Ein trainiertes Auswertungsmodell übersetzt die elektrischen Signale anschließend in Bewegungsschätzungen.
Ein Druckstück braucht seine eigene Einweisung
Die Beispiele machen unterschiedliche Bedienideen greifbar: Bei der Lampe wird die Verformung zum Helligkeitsregler. Beim Handschuh wird eine Fingerbewegung zum Steuerbefehl für die Roboterhand. Die MIT-Vorstellung zeigt damit, wie sich Bedienelemente an den Gegenstand anpassen lassen. Statt einer zusätzlichen Taste kann seine bewegliche Form selbst die Eingabe liefern.
Zur Herstellung gehört allerdings mehr als ein gespeichertes 3D-Modell. Benötigt werden ein geeigneter Mehrmaterialdrucker, die unterschiedlichen Kunststoffe und spezielle Messelektronik. Anschließend muss das System lernen, welche Messwerte zur jeweiligen Bewegung passen. Schon kleine Unterschiede zwischen zwei Drucken können die elektrischen Ausgangswerte verändern. Das Team verwendet dafür eine kameragestützte Kalibrierung, bei der beobachtete Bewegung und Sensorsignal zusammengeführt werden.
Wie genau diese Zuordnung gelingt, prüften die Forschenden unter anderem an einem Prototyp mit drei Bewegungsrichtungen. Im gekoppelten Versuch lagen die mittleren absoluten Fehler bei rund sieben Grad für seitliche Biegung, sieben Grad für vertikale Biegung und 1,35 Millimetern für die Bewegung entlang der Achse. Diese Werte gehören zu diesem Versuchsaufbau. Das Manuskript nennt außerdem Materialkriechen und verzögertes Reagieren des Kunststoffs als Schwierigkeiten bei schnellen oder wiederholten Bewegungen.
X-Hinges richtet sich damit vor allem an Menschen, die interaktive Prototypen entwickeln. Sein Ansatz verschiebt eine wichtige Entwurfsfrage nach vorn: Wo soll sich ein Gegenstand bewegen, und wie lässt sich genau dort seine Bewegung erfassen? Die gedruckte Form wird zum Teil der Messkette. Wie verlässlich sie arbeitet, entscheidet sich anschließend an Material, Elektronik und Kalibrierung.
Quellen
- Alex Shipps / MIT CSAIL: This design software reimagines everyday objects as self-aware devices, 22. Oktober 2026.
- Xiang Chang, Haiyang Yan, Stefanie Mueller und Jiaji Li: X-Hinges: 3D Printing Self-Sensing Compliant Mechanisms for Continuous and Multi-DOF Motion Sensing, angenommenes Autorenmanuskript, arXiv v1 vom 10. September 2026.
Für diesen Artikel wurden KI-gestützte Recherche- und Editierwerkzeuge verwendet. Der Inhalt wurde redaktionell geprüft.