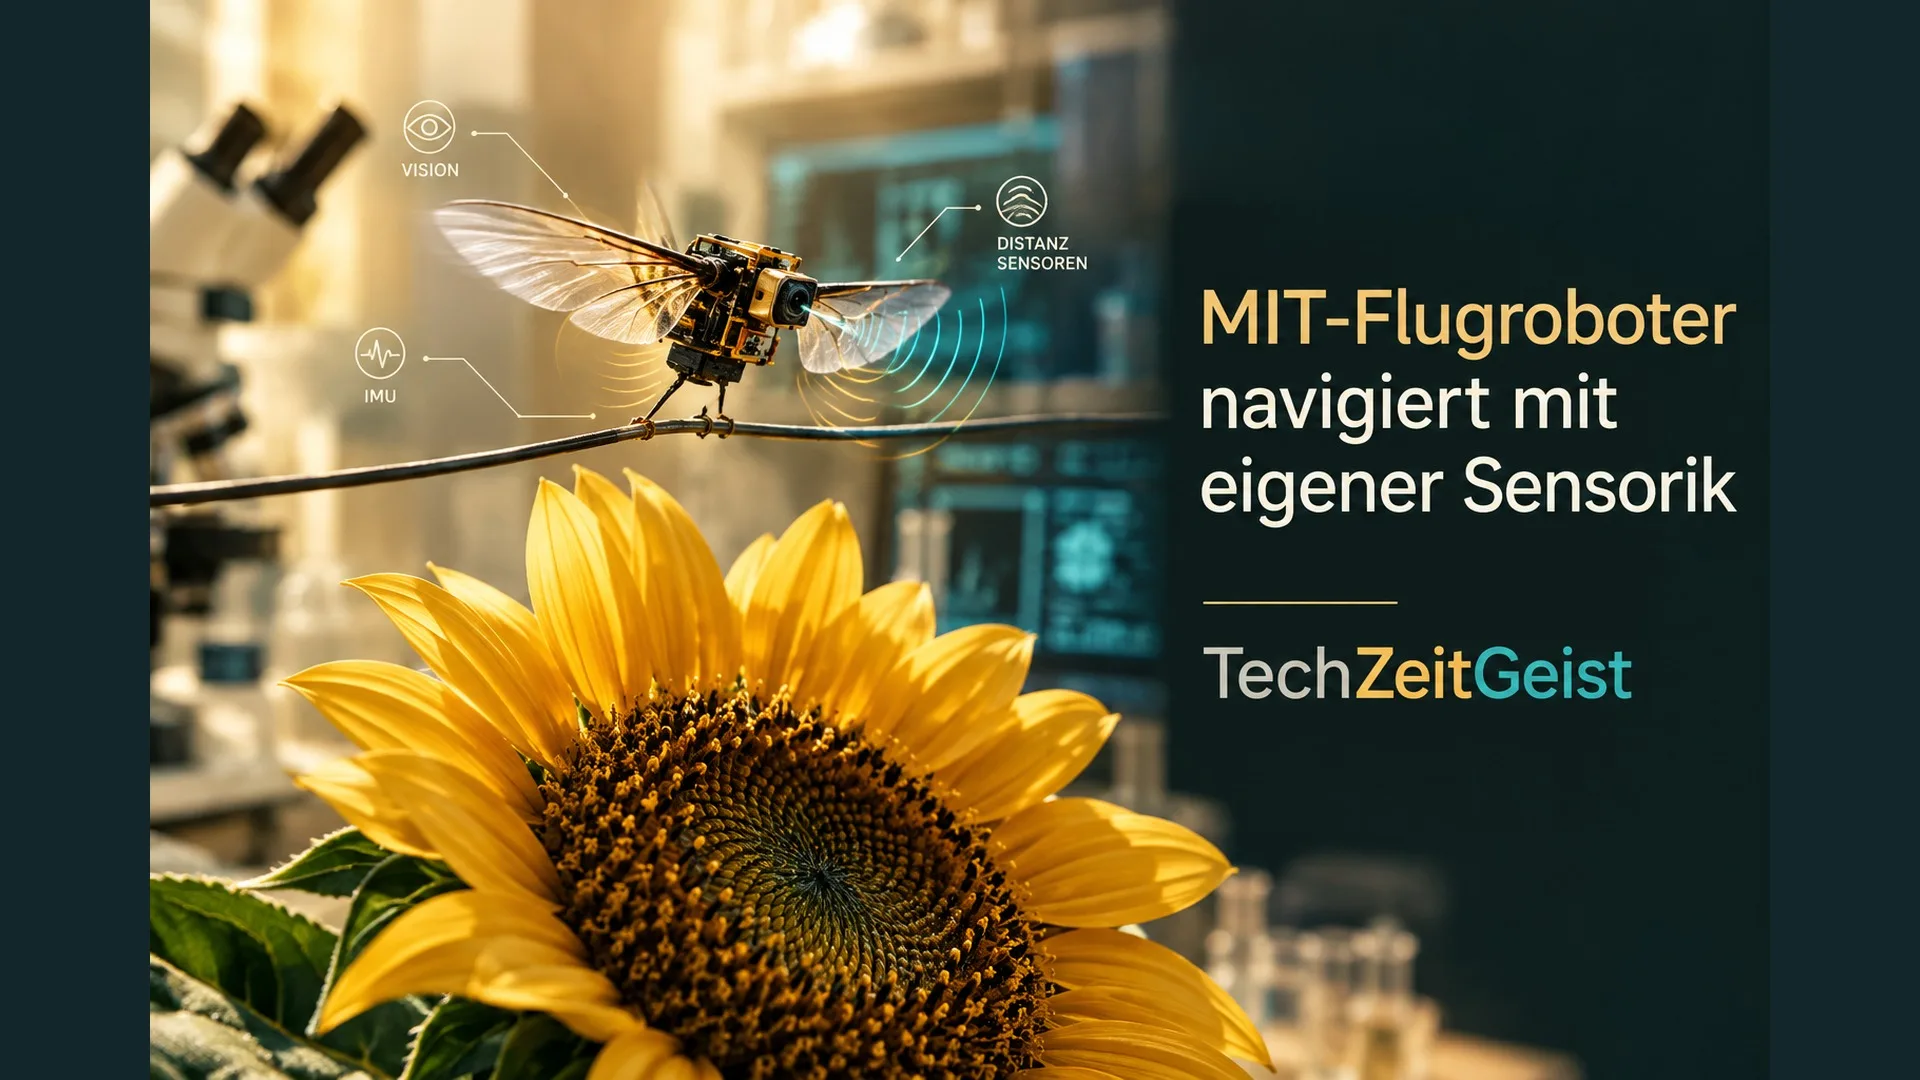
Ein winziger Roboter flattert um Pflanzen und landet auf einer Sonnenblume. Was wie ein Insekt wirkt, ist ein Forschungsgerät des Massachusetts Institute of Technology (MIT): Es trägt Sensoren und Rechenleistung selbst und kann damit seine Bewegung ohne externe Kameras verfolgen. Eine Einschränkung bleibt sichtbar: Die Energie erhält der Flugroboter noch über ein Kabel.
Das Team beschreibt den 1,29 Gramm leichten Roboter in Science Robotics. Nach dem zugänglichen Abstract kann er schweben und vorgegebenen Flugbahnen folgen. Sensoren, Schätzverfahren und eine Regelung an Bord erreichten dabei eine Positionsgenauigkeit im Zentimeterbereich. Ein Mensch gab übergeordnete Bewegungsbefehle vor.
Warum die Elektronik an Bord zählt
Bei früheren kleinen Flugrobotern half ein externes System aus Kameras, ihre Position im Labor zu bestimmen. Der Roboter konnte leichter bleiben, war aber auf diese Umgebung angewiesen. Das neue Gerät nimmt einen Teil dieser Aufgabe mit: Es misst selbst, wie es sich bewegt, und berechnet daraus laufend seinen Zustand.
Dafür musste das Team zunächst zusätzliche Tragkraft gewinnen. Nach Angaben des MIT vergrößerten die Forschenden die weichen künstlichen Muskeln, die vier Flügel antreiben. Sie passten deren Form so an, dass die zusätzliche Masse nicht den ganzen Gewinn an Auftrieb aufzehrte. Das Elektronikpaket mit Sensoren und Mikrocontroller wiegt 244 Milligramm.
Drei Messungen für den Flug
Eine Inertialeinheit hilft, die Lage des Roboters zu schätzen: Sie erfasst Bewegungen und Drehungen des Geräts. Ein optischer Flusssensor beobachtet, wie sich die sichtbare Umgebung relativ zum Roboter verschiebt. Daraus lässt sich seine seitliche Bewegung abschätzen. Ein weiterer Sensor misst über die Laufzeit eines Signals den Abstand nach unten und damit die Flughöhe.
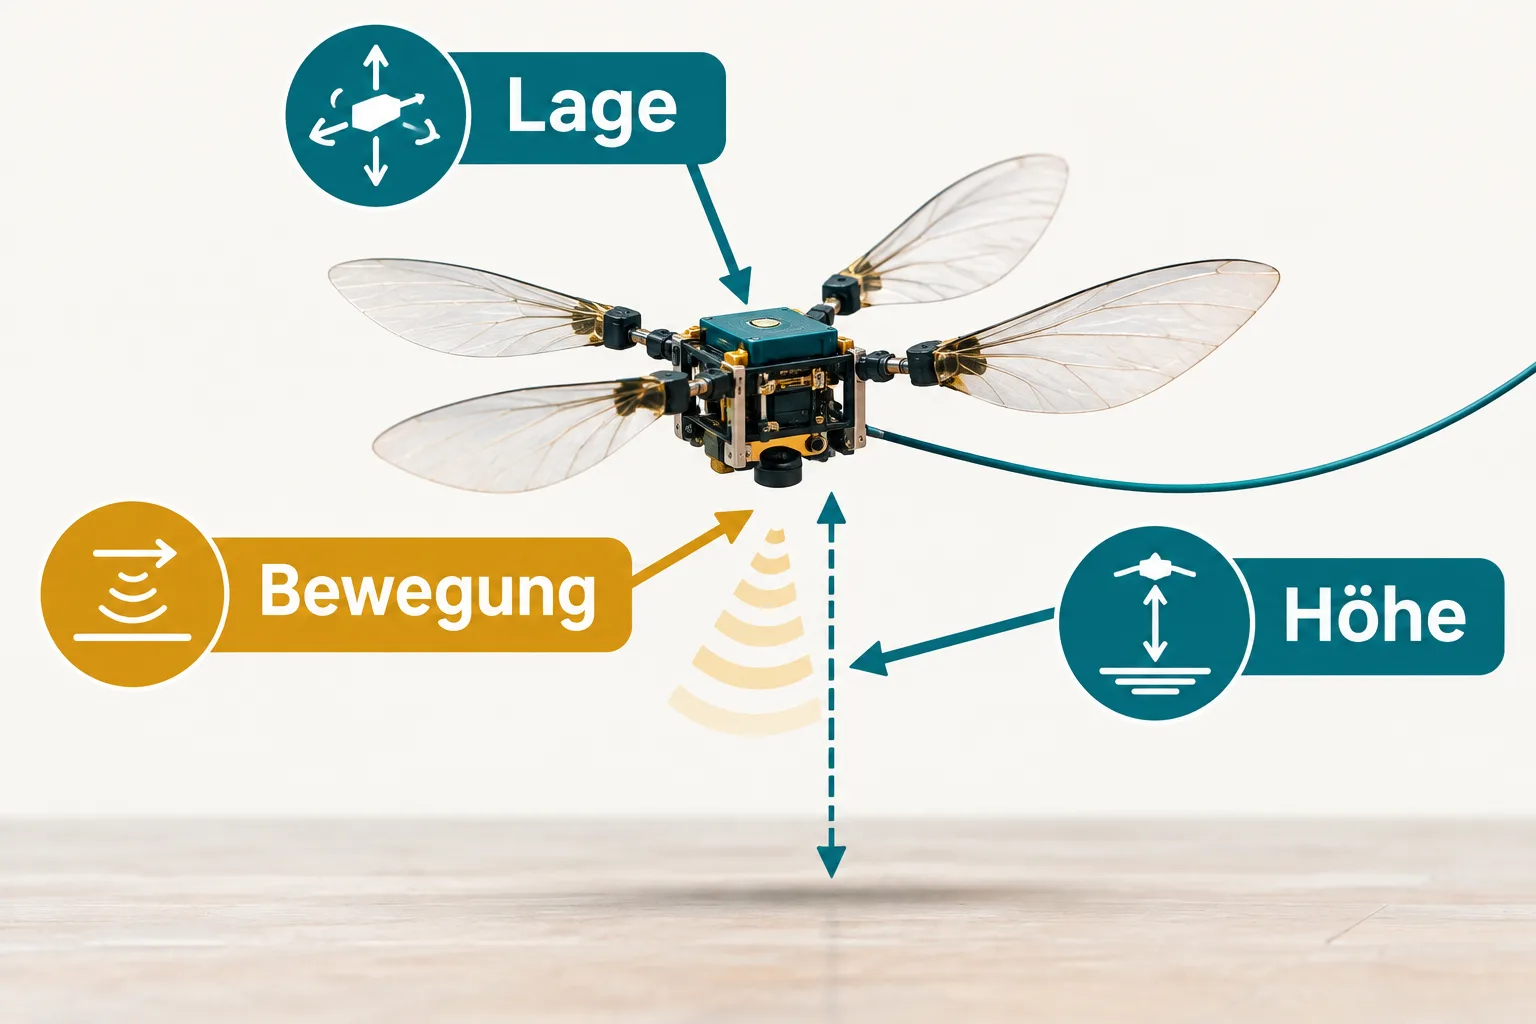
Keine dieser Messungen allein erzählt die ganze Geschichte. Die Berechnung an Bord verbindet sie zu einer laufenden Schätzung von Lage und Position. Weil kleine Fehler mit der Zeit zu einer Abweichung vom Kurs führen können, zählt auch die Geschwindigkeit der Berechnung. Das Team vereinfachte die Verfahren und aktualisierte die Schätzung häufig, um den kleinen Rechner nicht zu überlasten.
Landung auf einer Blume
In den Versuchen schwebte der Roboter auf unterschiedlichen Höhen und flog zwischen vorgegebenen Punkten. Für eine weitere Demonstration lenkte ein Mensch das Gerät mit übergeordneten Positionsvorgaben um Pflanzen und zur Landung auf einer Sonnenblume. Die eigentliche Stabilisierung und Zustandsschätzung erfolgten an Bord. Das ist ein Schritt weg von der externen Kameraverfolgung, aber noch keine eigenständige Navigation durch ein Feld.
Das Stromkabel begrenzt den Einsatz weiterhin. Zudem arbeitet das Team laut MIT daran, eine Kamera zur Objekterkennung und Hindernisvermeidung sowie Stromelektronik und Akku zu integrieren. Erst dann ließe sich ein ungebundener Flug im Freien anstreben. Anwendungen wie die Beobachtung von Pflanzen oder künstliche Bestäubung nennen die Forschenden als mögliche Perspektiven; die Demonstration belegt noch keinen praktischen Einsatz dafür.
Quellen
- MIT News: This featherweight, flying robot carries its own sensors and computers, 18. November 2026.
- Science Robotics: Controlled Flight of an Insect-Scale Flapping-Wing Robot via Integrated Onboard Sensing and Computation, 18. November 2026, Abstract.
Für diesen Artikel wurden KI-gestützte Recherche- und Editierwerkzeuge verwendet. Der Inhalt wurde redaktionell geprüft.