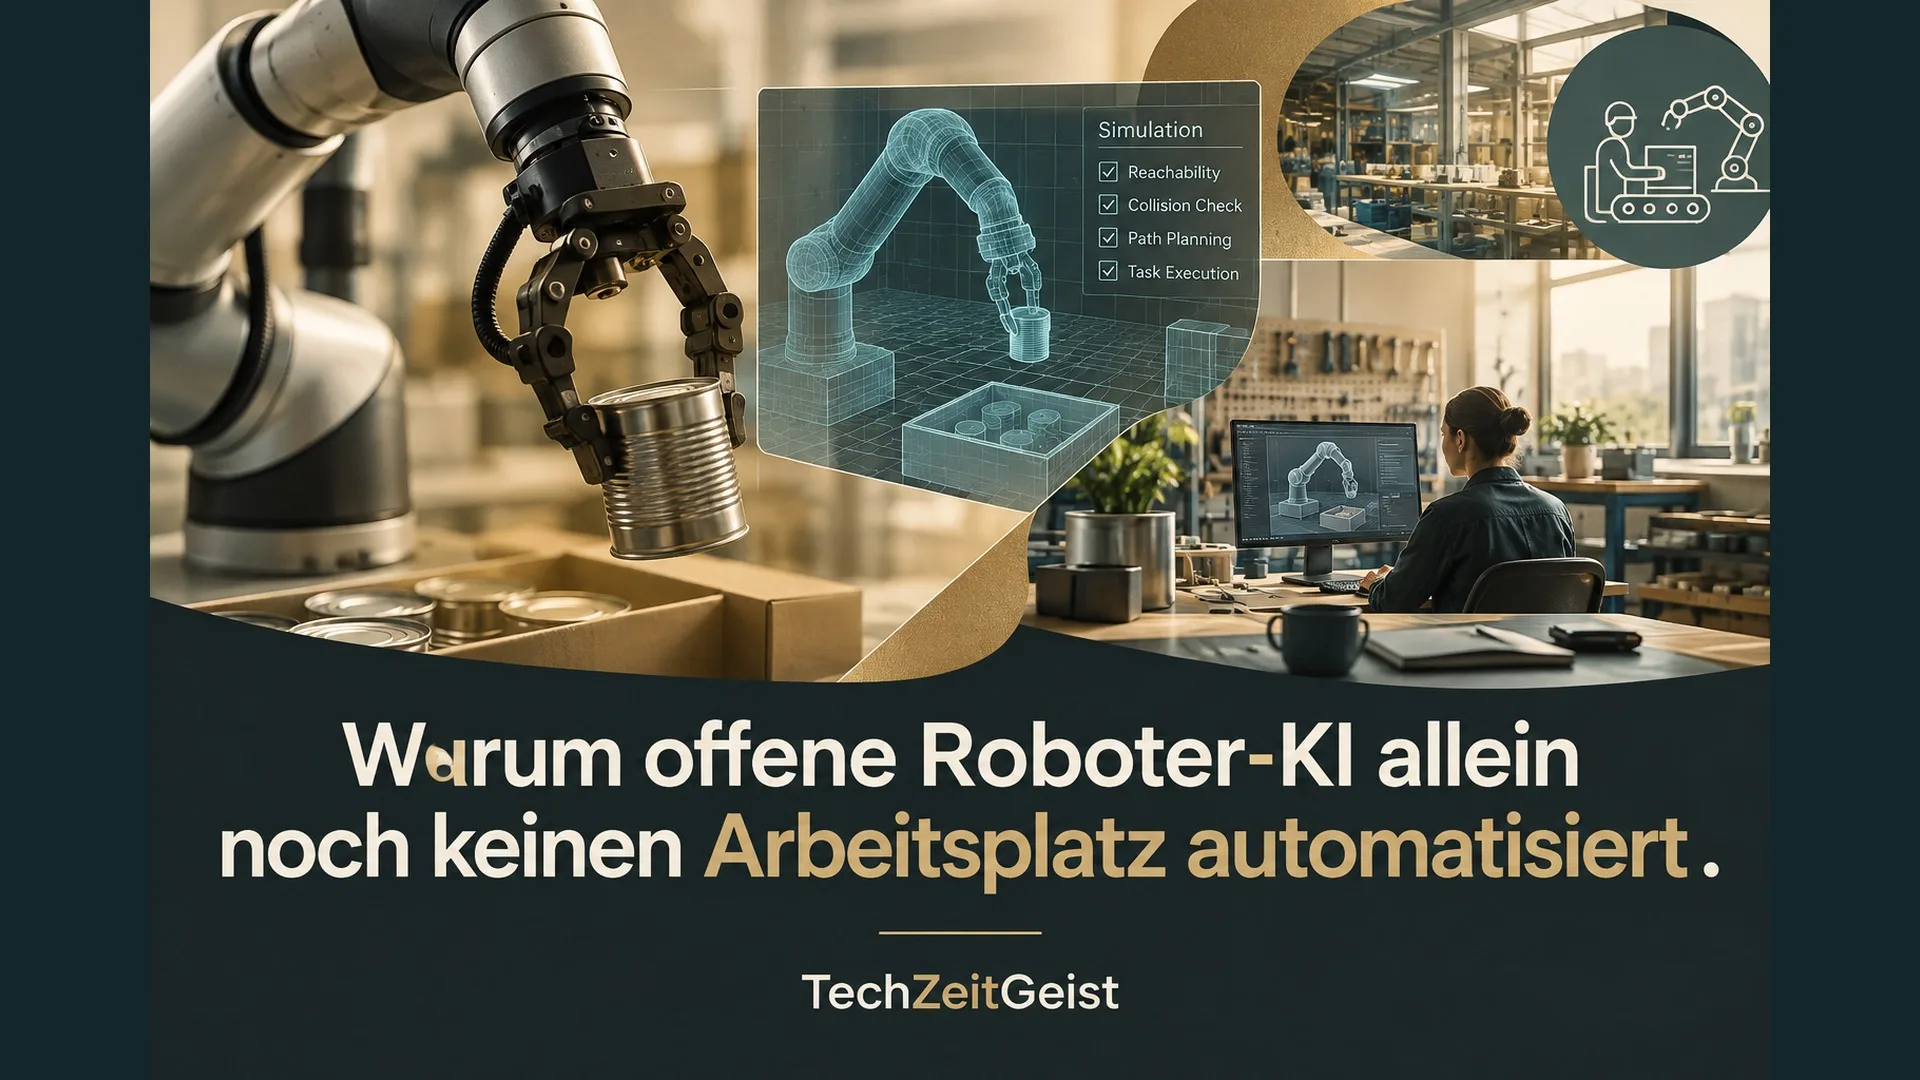
Ein Roboterarm soll eine Dose greifen und an einem anderen Ort abstellen. Für Menschen ist das eine einfache Bewegung. Für eine Maschine müssen Kamera, Greifer, Steuerung und Arbeitsplatz zusammenpassen. Neue offene KI-Modelle und vorbereitete Simulationsobjekte können Entwicklern Arbeit abnehmen. Den fertigen Arbeitsplatz liefern sie nicht mit.
Drei Beispiele zeigen verschiedene Teile dieser Aufgabe: Runway stellt ein anpassbares Robotikmodell bereit, Nvidia beschreibt einen virtuellen Greifversuch und das MIT berichtet über einen Transportroboter im Arbeitsalltag. Sie bilden keine gemeinsame Anlage. Zusammengenommen machen sie sichtbar, warum zwischen einem verfügbaren Modell und einem brauchbaren Betrieb mehrere Schritte liegen.
Was an einem offenen Modell offen ist
Runway hat Praxis-1 mit Modellgewichten und Code unter der Apache-2.0-Lizenz veröffentlicht. Gewichte sind die beim Training entstandenen Zahlenwerte, mit denen das Modell Eingaben verarbeitet. Wer sie nutzen darf, kann das Modell auf eigener Hardware ausführen und für eine Aufgabe anpassen, statt nur einen fertigen Dienst anzusprechen.
Praxis-1 sagt laut Runway Bildabläufe und Aktionen gemeinsam voraus. Das Unternehmen beschreibt Anpassungen an unterschiedliche Roboterformen, Kameras und Aufgaben. Eine Methode namens LoRA verändert dabei nur einen Teil der Modellparameter. Sie soll die Anpassung erleichtern, ohne das gesamte Modell neu trainieren zu müssen. Runway berichtet über Versuche seiner Partner mit unterschiedlichen Maschinen; diese Herstellerangaben sagen noch nicht, wie zuverlässig ein konkreter Arbeitsplatz über eine Schicht hinweg funktioniert.
Ein Modell kann ein Ausgangspunkt sein. Welche Kamera an welcher Stelle sitzt, welche Bewegung ein Greifer ausführen kann und welche Aufgabe er übernehmen soll, muss trotzdem zur jeweiligen Anlage passen. Offener Zugang macht diese Arbeit möglich, nimmt sie einem Betrieb aber nicht automatisch ab.
Eine virtuelle Dose ist mehr als ein Bild
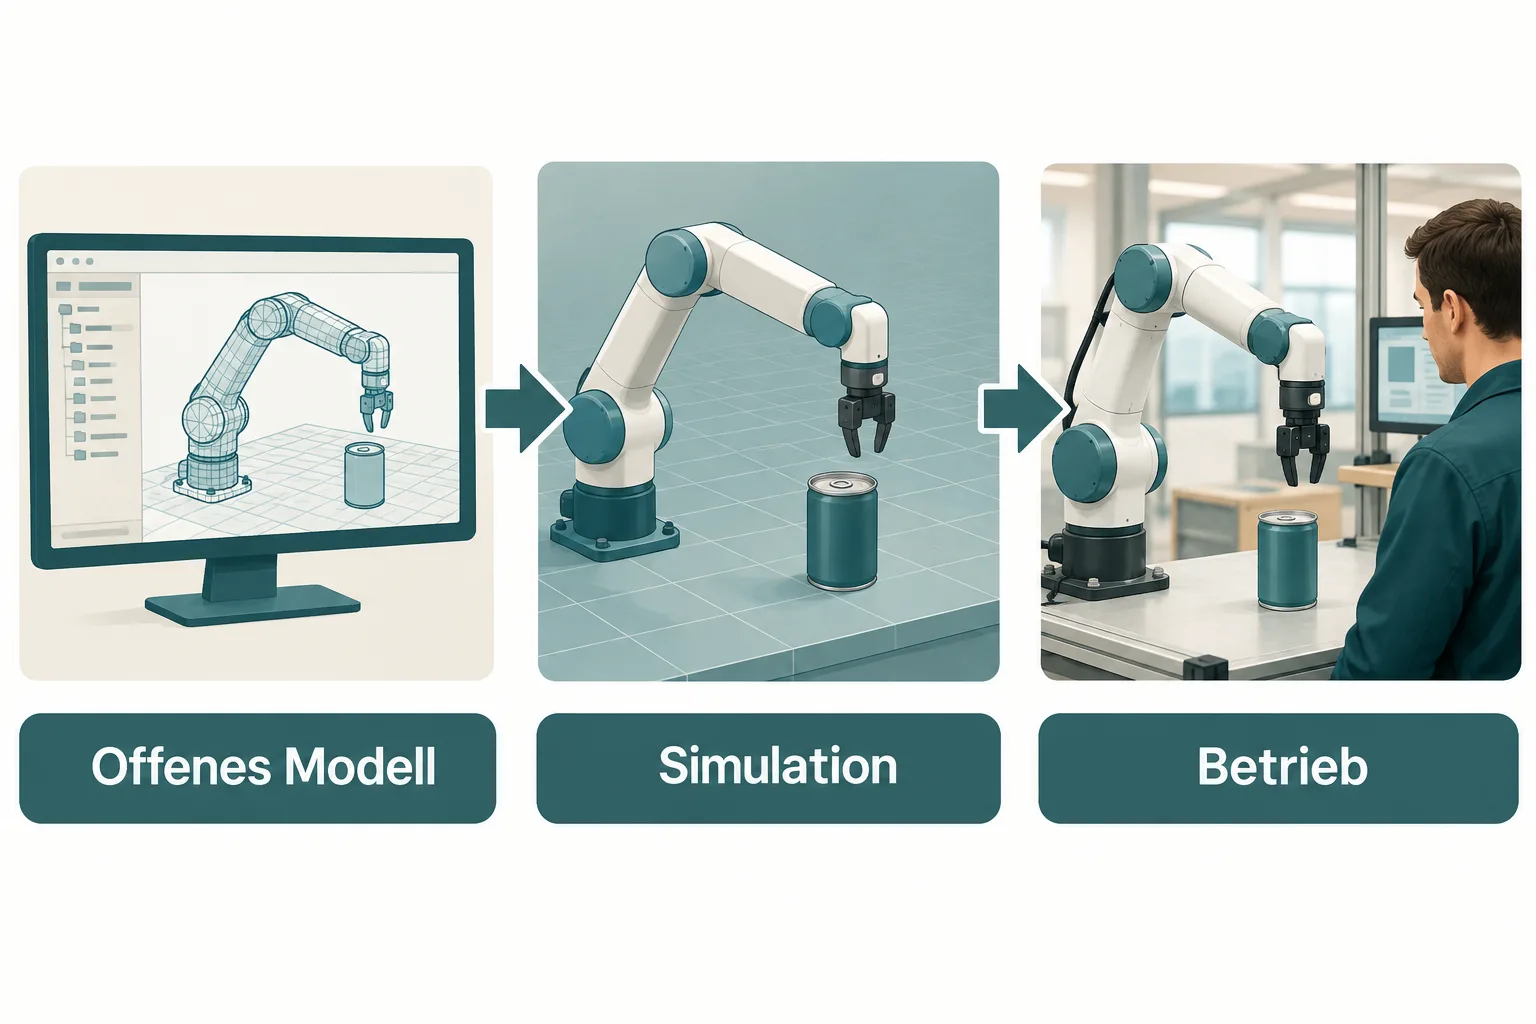
Hier setzt die Simulation an. In einer Anleitung von Nvidia werden ein Roboterarm, ein Greifer und eine Getränkedose zunächst als virtuelle Objekte zusammengesetzt. Der Arm soll die Dose greifen, anheben, bewegen und wieder absetzen.
Damit die Szene nicht nur gut aussieht, enthalten die Objekte Angaben über Masse, Gelenke und Kollisionen. Die Kollisionseigenschaften legen fest, wo sich Gegenstände berühren. Ohne passende Einstellungen könnte eine Dose auf dem Bildschirm durch den Tisch fallen oder ein Greifer sie scheinbar halten, obwohl der Kontakt nicht stimmt.
Die Bauteile allein ergeben noch keine fertige Aufgabe. Entwickler fügen Arbeitsfläche, Ausgangspositionen und Steuerung hinzu. Nvidia empfiehlt, Gelenke und Kontaktverhalten vor dem Versuch zu prüfen. Ein erfolgreich bewegtes Objekt zeigt zunächst, dass diese Kombination in der Simulation unter den gewählten Bedingungen funktioniert. Ob dieselbe Bewegung mit einer echten Dose und einem konkreten Greifer gelingt, ist eine weitere Frage.
Der Nutzen liegt in der Wiederverwendung: Wer vorbereitete Objekte und ihre Eigenschaften übernimmt, muss nicht jedes Detail von Grund auf anlegen. Zugleich zeigt das Beispiel, dass Menschen die Komponenten zusammenstellen und ihr Verhalten überprüfen müssen. Es ist eine Anleitung für Simulation, kein Nachweis einer Einsparung in einer Fabrik.
Im Lager entscheidet das Zusammenspiel
Was nach der Entwicklung zählt, illustriert ein anderes System. MIT News berichtet über Carter, einen mobilen Roboter des Unternehmens Robust AI. Er transportiert Gegenstände in Lagern und Fabriken und ist dafür ausgelegt, neben Beschäftigten zu arbeiten. Menschen können ihn unter anderem an einem kraftempfindlichen Griff führen oder über einen Bildschirm steuern.
Der Wagen löst eine andere Aufgabe als der simulierte Greifarm. Es gibt keinen Beleg dafür, dass Carter Praxis-1 verwendet. Sein Beispiel zeigt dennoch eine Grenze der Betrachtung: Für einen Arbeitsplatz reicht es nicht, nur die Leistung eines einzelnen KI-Modells zu beurteilen. Menschen müssen ihre Aufgaben ausführen können, der Roboter muss in den Ablauf passen und die Hintergrundsysteme müssen die Arbeit koordinieren.
Das kann eine einfache Übergabe betreffen. Eine Person belädt den Wagen und gibt ihm das Ziel; der Wagen übernimmt anschließend den Transport. Was die Maschine tut und was beim Menschen bleibt, ist Teil der Gestaltung des gesamten Ablaufs. Der konkrete Einsatz wird laut dem MIT-Bericht vom Kunden bestimmt.
Offenheit verschiebt die Arbeit
Die drei Signale widersprechen sich nicht: Ein anpassbares Modell kann eine technische Grundlage liefern, eine Simulation kann Teile einer Aufgabe erproben, und ein Roboter im Lager zeigt Anforderungen des tatsächlichen Arbeitsumfelds. Aber keines dieser Beispiele belegt für sich, dass die anderen Schritte bereits gelöst sind.
Für Entwickler ist Offenheit eine Möglichkeit, Bausteine zu untersuchen und weiterzuentwickeln. Für einen Betrieb lautet die nächste Frage konkreter: Passen die Bausteine zu den vorhandenen Maschinen, Gegenständen und Abläufen? Erst dort zeigt sich, welche Anpassung nötig ist und ob ein System den Menschen bei seiner Arbeit hilft.
Quellen
- Runway: Praxis-1 Is Now Available, 11. November 2026
- Nvidia: Build a Robot Pick-and-Place Simulation with SimReady Assets, 13. November 2026
- MIT News: Helping robots fit into the human workplace, 13. November 2026
Für diesen Artikel wurden KI-gestützte Recherche- und Editierwerkzeuge verwendet. Der Inhalt wurde redaktionell geprüft.