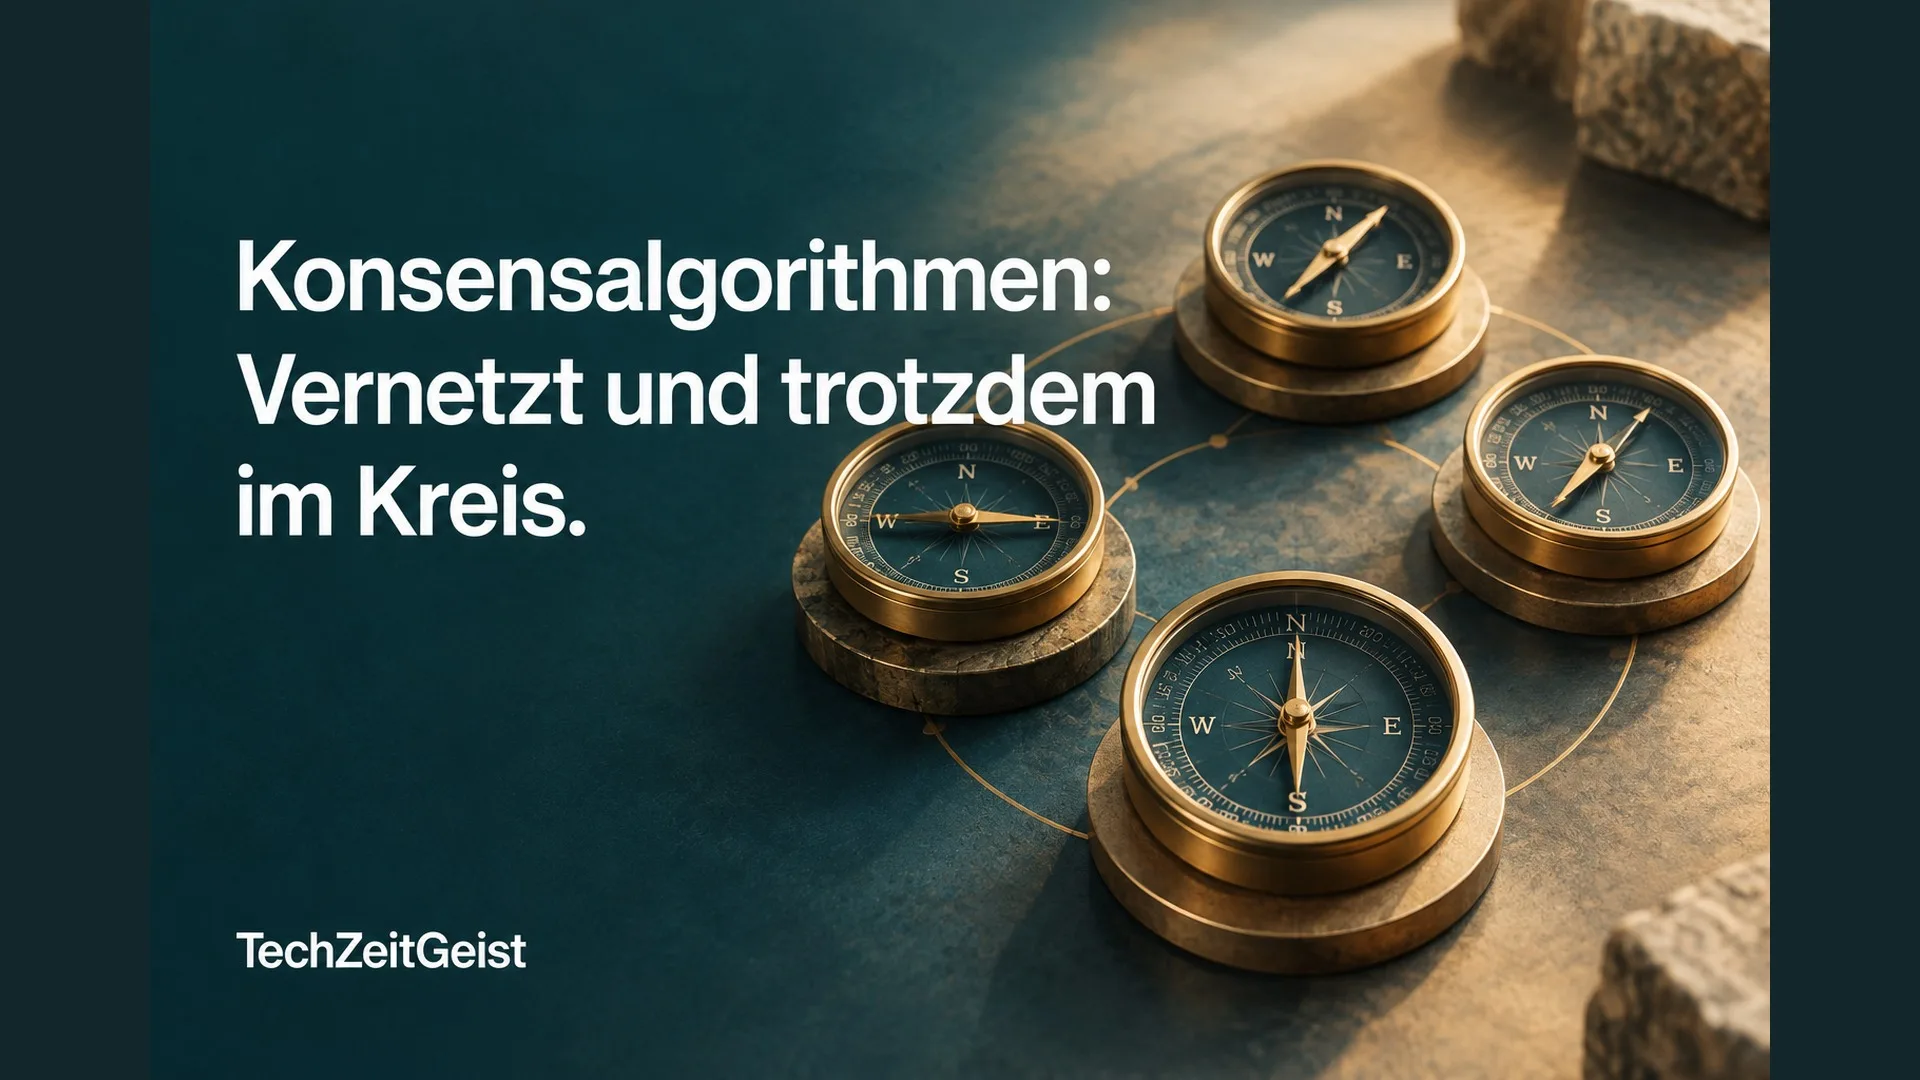
Vier Richtungspfeile stehen rechtwinklig zueinander. Jeder schaut auf den nächsten und korrigiert seinen Kurs. Nach einer Runde zeigen alle ein Stück weiter nach links. Noch eine Runde, noch eine Korrektur. Die Pfeile bleiben genauso weit auseinander wie zuvor. Alle reagieren aufeinander, doch eine gemeinsame Richtung entsteht nie.
Dieses scheinbar widersinnige Verhalten lässt sich mit einem Konsensalgorithmus erzeugen, der eigentlich lokale Informationen zusammenführen soll. Der interessante Fehler liegt im Zusammenspiel von Richtungen und einseitig gewichteter Einflussnahme. Ein Netz kann zuverlässig Informationen verteilen und dabei eine dauerhafte Bewegung stabilisieren.
Galina Sidorenko und Johan Thunberg von der Universität Lund untersuchen solche Fälle in einem am 20. Oktober 2026 eingereichten mathematischen Preprint. Ihr Ergebnis betrifft einen bestimmten Algorithmus zur Abstimmung von Richtungen. Es macht eine verbreitete Hoffnung prüfbar: Wann reicht es tatsächlich, dass jeder jeden irgendwie erreichen kann?
Ein Mittelwert braucht eine Vorstellung von Mitte
Bei gewöhnlichen Zahlen wirkt Abstimmung zunächst einfach. Zwei Geräte melden beispielsweise 18 und 22. Wenn beide denselben Mittelwert übernehmen, stehen anschließend auf beiden 20. In größeren Netzen können wiederholte lokale Mittelungen Unterschiede schrittweise abbauen. Die konkrete Rechenregel und die Verbindungen bestimmen, ob das gelingt.
Für solche Verfahren gibt es seit Langem positive mathematische Ergebnisse. Luc Moreau beschreibt in seiner Arbeit über kontinuierliche verteilte Konsensalgorithmen Bedingungen, unter denen lineare Systeme ihre Zustandswerte einem gemeinsamen Wert annähern. Dabei kommt es auf die genaue Dynamik und Kommunikationsstruktur an. Der Konsens ist eine Eigenschaft des gesamten Verfahrens.
Richtungen stellen eine zusätzliche Frage. Zwischen Ost und Nord liegt Nordost. Zwischen Nord und Süd ergibt eine gleich gewichtete Vektorsumme dagegen den Nullvektor. Der hat keine Richtung. Wer Richtungsinformationen mittelt, muss deshalb festlegen, wie er rechnet und was bei solchen geometrischen Besonderheiten passiert.
Im untersuchten Verfahren wird jeder Zustand als Pfeil mit Länge eins dargestellt. Ein Akteur bildet eine gewichtete Summe aus seinem eigenen Pfeil und den berücksichtigten Nachbarpfeilen. Anschließend setzt er die Länge des Ergebnisses wieder auf eins. Die neue Orientierung bleibt erhalten. Diese Normierung hält die Zustände auf einem Kreis oder einer Kugeloberfläche.
Vier Pfeile liefern einen dauernden Richtungswechsel
Das anschauliche Kreisbeispiel der Autoren beginnt mit vier um jeweils 90 Grad versetzten Richtungen. Jeder Akteur berücksichtigt seine eigene Richtung und die des nächsten Akteurs im Ring. Die eigene Richtung erhält das Gewicht Quadratwurzel aus drei, die nächste das Gewicht eins.
Eine eigene Nachrechnung macht den Schritt sichtbar: Zeigt der eigene Pfeil nach rechts und der nächste nach oben, entsteht vor der Normierung ein Pfeil mit den Komponenten ungefähr 1,732 nach rechts und eins nach oben. Seine Richtung liegt 30 Grad oberhalb der ursprünglichen. Das Zurücksetzen auf Länge eins verändert diesen Winkel nicht.
Für die drei anderen Pfeile geschieht geometrisch dasselbe, jeweils um eine Vierteldrehung versetzt. Jeder dreht sich um 30 Grad gegen den Uhrzeigersinn. Die Abstände von 90 Grad bleiben erhalten. Nach zwölf Rechenschritten ist eine volle Umdrehung erreicht und die Ausgangsanordnung wieder da.
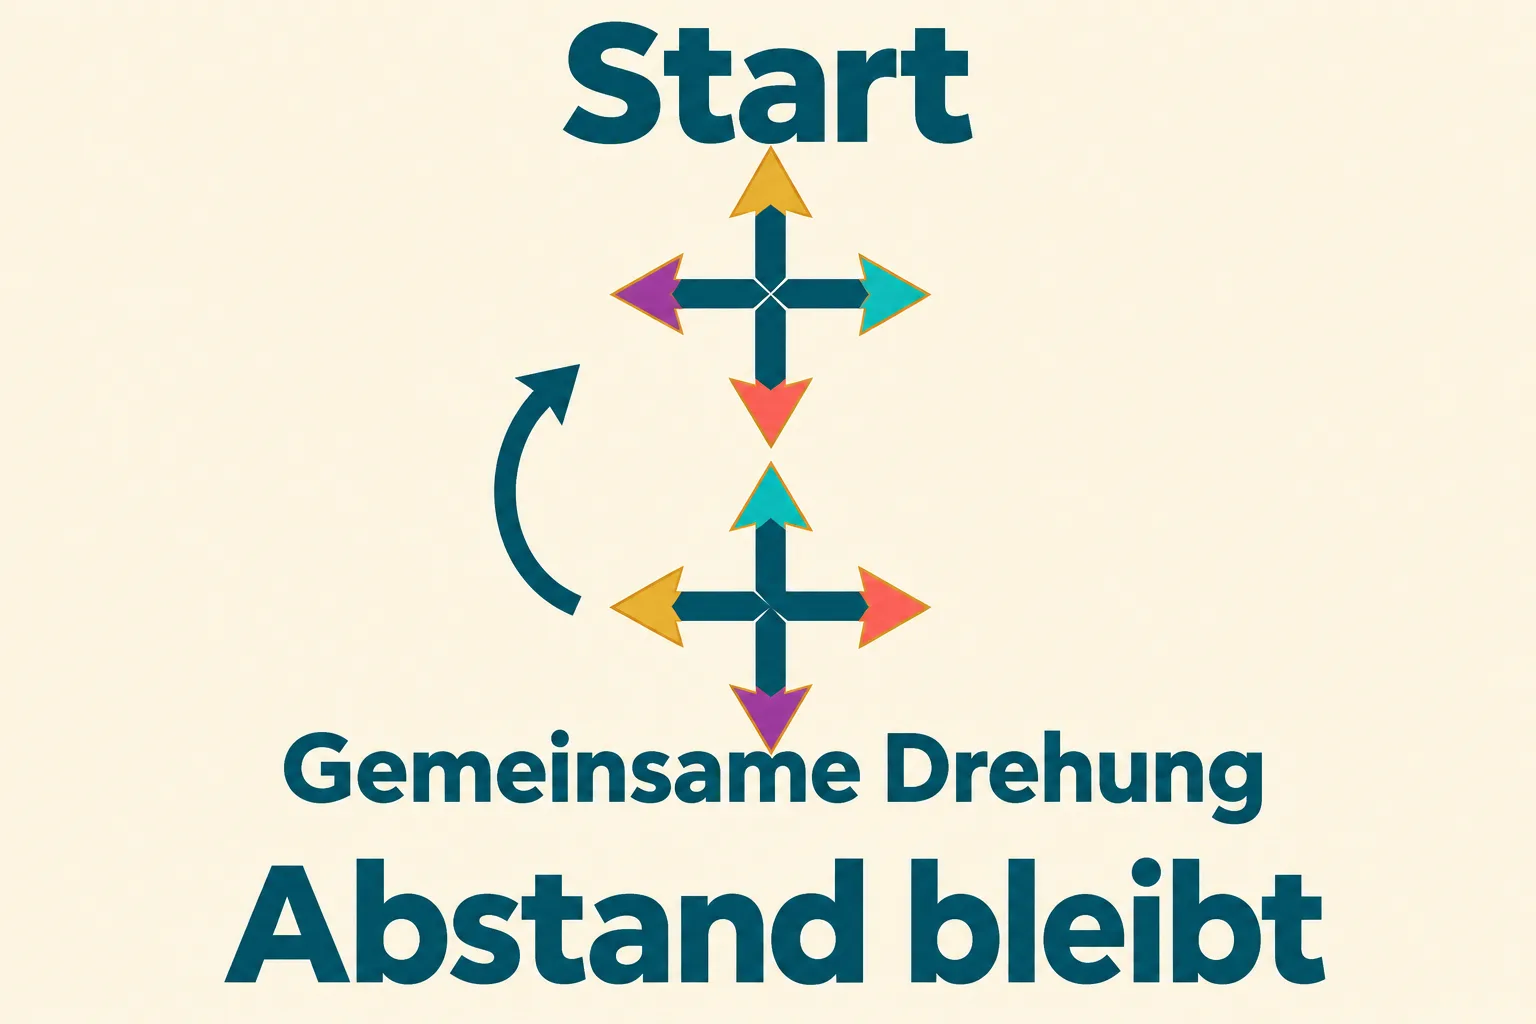
Das Bild zeigt Richtungen, keine Flugbahnen. Vier Roboter könnten etwa ihre gewünschte Orientierung austauschen, ohne dass ihre räumlichen Positionen damit beschrieben wären. Für den Gedankengang genügt die Frage, wohin jeder Pfeil zeigt. Schon diese kleine Abstimmungsaufgabe besitzt mehr mögliche Dauerzustände als einen gemeinsamen Kurs.
Information kommt an, Einfluss bleibt ungleich
Ein Ring mit gerichteten Verbindungen ist stark zusammenhängend: Von jedem Knoten führt ein gerichteter Weg zu jedem anderen. Eine Information kann also über mehrere Stationen durch das gesamte Netz wandern. Diese Erreichbarkeit sagt allerdings wenig darüber, wie sich die Beiträge bei der nächsten Berechnung auswirken.
Im Beispiel zählt für jeden Akteur vor allem der eigene Pfeil und daneben genau der nächste. Die unmittelbare Einflussnahme läuft zyklisch in eine Richtung. Jeder korrigiert sich deshalb mit derselben geometrischen Schieflage. Zusammengenommen wird daraus eine koordinierte Drehung.
Man kann sich den Unterschied an einem Gespräch vorstellen: Alle erhalten irgendwann jede Nachricht, dennoch muss die Bedeutung einzelner Stimmen für die nächste Entscheidung nicht gleich sein. Diese Analogie erklärt die Netzstruktur. Die mathematischen Zustände bleiben Richtungspfeile mit festgelegter Rechenregel; die Untersuchung behandelt technische Abstimmung.
Auch zusätzliche Verbindungen lösen das Problem nicht zwangsläufig. Die Autoren zeigen, dass anziehende Rotationen bei kleinen Änderungen der Gewichte bestehen können, einschließlich Fällen, in denen sämtliche Akteure unmittelbar aufeinander Einfluss nehmen. Mehr Verbindungen erweitern die Kommunikationswege. Ob sich die Dynamik dadurch einigt, hängt weiter an ihren Gewichten und ihrer Geometrie.
Stabilität kann das falsche Ergebnis festhalten
Ein exakt gezeichnetes Quadrat wäre für sich genommen wenig überraschend. Entscheidend ist, was passiert, wenn die Anfangsrichtungen etwas davon abweichen. Beim untersuchten Beispiel können kleine Formstörungen abklingen, während die gemeinsame Drehung weiterläuft. Das System findet zu einem geordneten Bewegungsmuster.
Damit entstehen zwei unterschiedliche Vorstellungen von Stabilität. Bei der einen sollen die Richtungen gleich werden und schließlich bleiben. Bei der anderen bleiben ihre Unterschiede geordnet, obwohl sich die gesamte Anordnung weiterdreht. Wer nur die Regelmäßigkeit des Verlaufs beobachtet, kann beide leicht verwechseln.
Für eine technische Prüfung folgt daraus eine konkrete Frage: Werden die Unterschiede zwischen den Akteuren kleiner? Es genügt nicht, dass jeder ähnliche Korrekturen ausführt oder sich eine berechenbare Bewegung einstellt. Das gewünschte Ziel muss als eigene Messgröße beobachtet werden. Bei einer Richtungsabstimmung ist das die Annäherung der Richtungen aneinander.
Gegenseitige Abstimmung hat eigene Erfolgssätze
Der Gegenbefund ist ebenso wichtig: Es gibt Klassen von Verfahren, für die eine gemeinsame Ausrichtung bewiesen ist. Johan Markdahl, Johan Thunberg und Jorge Goncalves zeigen in einer früheren Arbeit für bestimmte kontinuierliche Konsensprotokolle auf Kugeloberflächen fast globale Einigung bei verbundenen, ungerichteten Netzen. Der Kreis ist dabei ein besonderer Ausnahmefall.
„Fast global“ beschreibt einen präzisen mathematischen Anspruch: Bis auf eine Ausnahmemenge vom Maß null führen die Anfangszustände zum Konsens. Für einen Gegenbeweis ist deshalb besonders relevant, wenn eine ganze offene Menge von Anfangslagen zu etwas anderem führt. Genau darauf zielen die anziehenden Rotationen des neuen Preprints. Die Autoren konstruieren sie auch für Richtungen im dreidimensionalen Raum mit mindestens sechs Akteuren.
Die älteren Erfolgssätze und die neuen Gegenbeispiele betreffen unterschiedliche Voraussetzungen. Sie lenken den Blick auf die Auswahl des passenden Verfahrens: Welche Zustände werden abgestimmt? Wie wird gemittelt? Sind Einflüsse gegenseitig, und mit welchem Gewicht? Erst aus diesen Antworten ergibt sich, ob eine Vernetzung das gewünschte Ziel erreicht.
Für verteilte Steuerungen ist der gemeinsame Kurs deshalb eine eigene Anforderung. Ein vollständig erreichbares Netz kann Informationen hervorragend weitergeben und trotzdem dauerhaft um sein Ziel kreisen.
Quellen
- Galina Sidorenko, Johan Thunberg: Attracting Rotations Obstruct Almost-Global Consensus on Spheres over Strongly Connected Graphs, Preprint, 20. Oktober 2026.
- Luc Moreau: Stability of continuous-time distributed consensus algorithms, 1. September 2004, Abstract.
- Johan Markdahl, Johan Thunberg, Jorge Goncalves: Almost global consensus on the n-sphere, Fassung vom 12. September 2017, Abstract.
Für diesen Artikel wurden KI-gestützte Recherche- und Editierwerkzeuge verwendet. Der Inhalt wurde redaktionell geprüft.