Ein Elektroauto steht oft länger am Kabel, als es zum Laden braucht. In dieser Zeit steckt Spielraum: Es könnte Strom aufnehmen, wenn die Solaranlage viel liefert, und pausieren, wenn andere Verbraucher das Netz beanspruchen. Ein Forschungsteam mit Beteiligung von Oxford und Harvard zeigt nun, wie sich solche Ladepläne auf den kleinen Rechnern im Fahrzeug abstimmen lassen. Im untersuchten Vergleich benötigte das Verfahren 96,1 Prozent weniger Speicher und verringerte den Datenaustausch um 74,3 Prozent.
Die am 17. Oktober in Nature Communications veröffentlichte Studie von Yehui Li und Kollegen verbindet dazu lokale Berechnungen im Ladegerät mit einer gemeinsamen Netzzentrale. Das Team erprobte drei Ladegerät-Prototypen im Labor und untersuchte größere Fahrzeuggruppen in Simulationen. Die Neuigkeit betrifft damit eine Voraussetzung für intelligentes Laden: Die Planung muss auf der vorhandenen Elektronik überhaupt ausführbar sein.
Die Steckdose kennt den Abfahrtstermin nicht
Wer abends einsteckt und erst morgens losfährt, benötigt den vollen Akku häufig erst Stunden später. Bei einem einzelnen Auto lässt sich das mit einem Zeitplan lösen. Kommen viele Fahrzeuge, eine Solaranlage und weitere Verbraucher zusammen, müssen die Pläne zueinander passen. Sonst beginnen alle Autos im selben günstigen Zeitfenster zu laden und erzeugen eine neue Lastspitze.
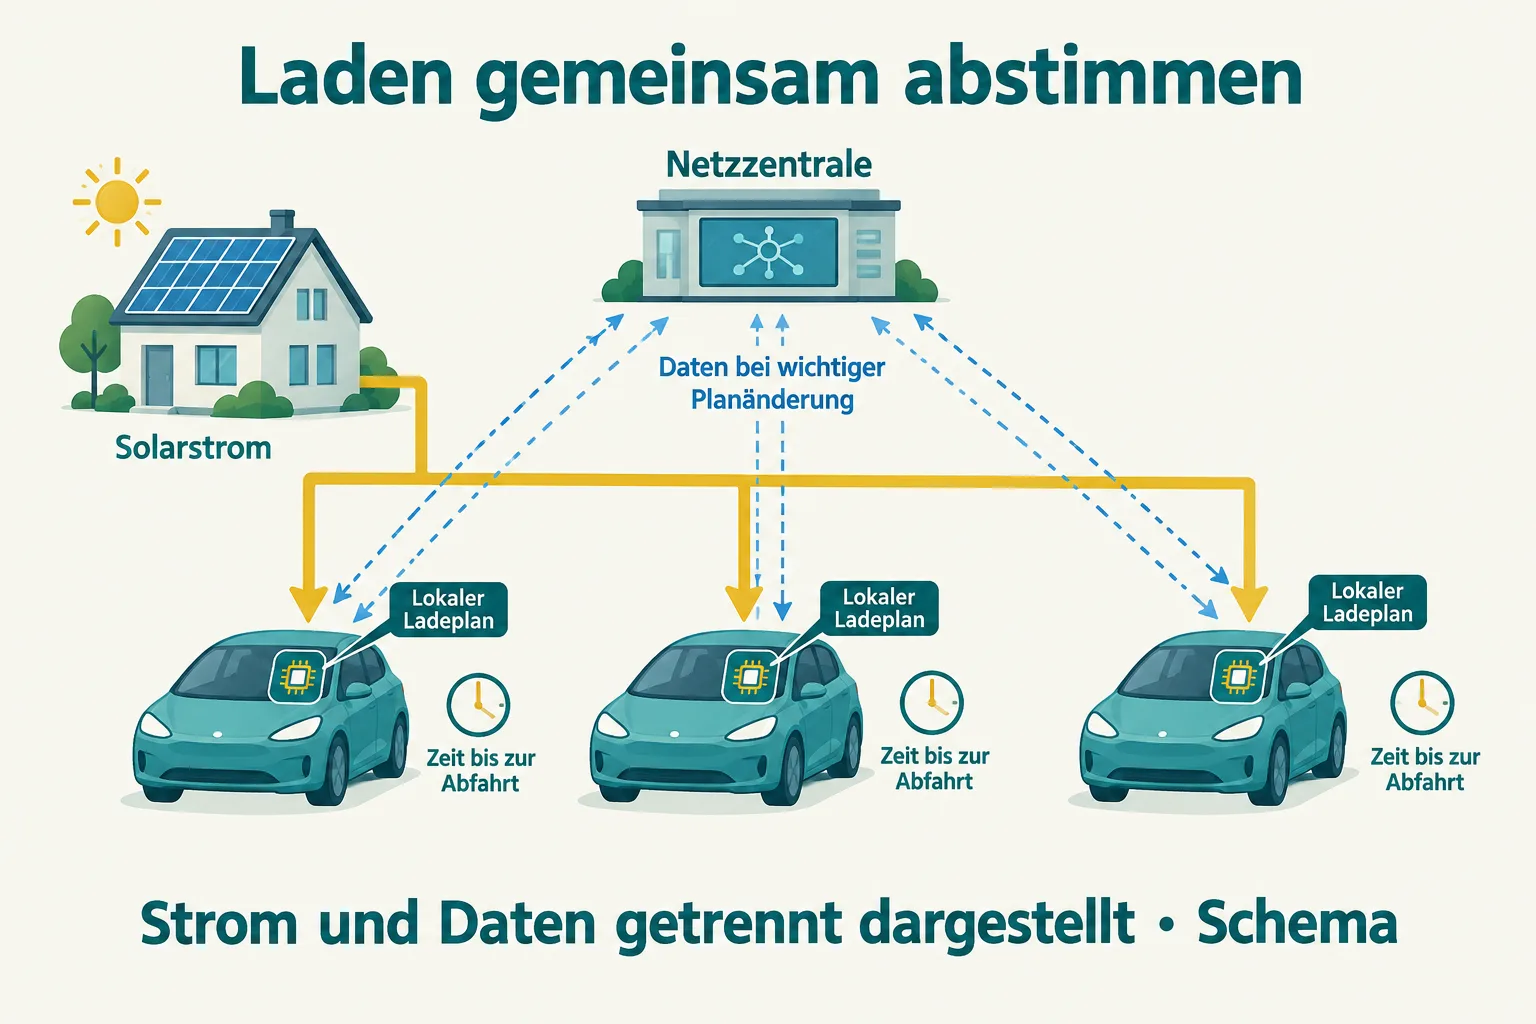
Die Forscher betrachten dafür ein Microgrid, also ein räumlich begrenztes Stromnetz mit eigener Erzeugung und steuerbaren Verbrauchern. Seine Zentrale berücksichtigt die gemeinsame Versorgung. Das Ladegerät im Auto kennt dagegen die Vorgaben des jeweiligen Nutzers: Wie lange bleibt das Fahrzeug angeschlossen, wie viel Energie wird gebraucht und welche Ladeleistung ist erlaubt? Aus diesen Bedingungen berechnet es einen lokalen Plan und stimmt ihn mit der Zentrale ab.
Im normalen Betrieb der Studie fließt die Energie dabei in die Batterie. Die Beweglichkeit entsteht durch das Verschieben des Ladens innerhalb der verfügbaren Zeit. Eine Rückspeisung aus dem Auto untersucht das Team gesondert für Notfallszenarien.
Weniger rechnen, seltener funken
Solche verteilten Planungen sind anspruchsvoll. Geräte berechnen ihre Vorschläge, tauschen Daten aus und nähern sich schrittweise einem gemeinsamen Ergebnis. Ein allgemeines Optimierungsprogramm kann dabei mehr Speicher beanspruchen, als ein kleiner Mikrocontroller im Ladegerät besitzt.
Das Team nutzt deshalb die mathematische Struktur seiner konkreten Ladeaufgabe. Ein dafür zugeschnittenes Rechenverfahren ersetzt den allgemeinen Problemlöser. Außerdem sendet ein Ladegerät seine aktualisierte Planung erst, wenn sie sich wesentlich verändert hat. Kleine Korrekturen lösen nicht jedes Mal neue Nachrichten aus. Die beiden Eingriffe sparen an unterschiedlichen Stellen: beim lokalen Rechnen und beim Austausch zwischen den Geräten.
Für den Vergleich verwendeten die Forscher dasselbe Optimierungsmodell, dieselben Eingangsdaten und dieselben Anforderungen an die Ergebnisgenauigkeit. Geändert wurde die technische Umsetzung der Abstimmung. In einer Testreihe mit feineren Zeitrastern überschritt die bisherige Implementierung bei Schritten unter 15 Minuten die Hardwaregrenze von 192 Kilobyte. Der neue Ansatz blieb in dieser Reihe bei höchstens 30 Kilobyte. Die berichtete Speicherersparnis bezieht sich auf diesen Verfahrensvergleich.
Drei Prototypen und eine simulierte Fahrzeugflotte
Im beschriebenen Versuchsaufbau führten STM32G474-Mikrocontroller die lokale Optimierung aus und steuerten angeschlossene Leistungswandler. Programmierbare Netzteile und elektronische Lasten bildeten Stromversorgung und Fahrzeugbatterien nach. Ein Rechner übernahm die Netzzentrale. Dieses Zusammenspiel realer Elektronik mit nachgebildeten Netzbedingungen heißt Hardware-in-the-loop.
Für größere Flotten wechselte das Team zur Computersimulation. Es untersuchte Gruppen von 30 bis 960 Fahrzeugen und hielt dabei den gesamten Ladebedarf konstant. Als Eingangsdaten dienten unter anderem mehr als 30.000 reale Ladevorgänge und kalifornische Netzprofile. Diese Ladevorgänge lieferten Daten für das Modell; im Labor standen drei Prototypen.
Die Studie zeigt damit einen Weg, anspruchsvollere Ladeplanung auf knapper Hardware unterzubringen. Für eine Umsetzung im Alltag müssten Fahrzeugtechnik, Kommunikation und Netzbetrieb diese Abstimmung gemeinsam unterstützen. Der interessante Hebel liegt bereits in der Standzeit: Ein Auto kann dem Stromsystem helfen, indem es seinen ohnehin benötigten Strom zum passenden Zeitpunkt aufnimmt.
Quellen
- Yehui Li, Xueyuan Cui, Chongqing Kang, Thomas Morstyn und Yi Wang: Unlocking electric vehicle flexibility in microgrids via lightweight on-charger coordination, Nature Communications, 17. Oktober 2026.
- Dieselben Autoren: Akzeptiertes Originalmanuskript mit Versuchsaufbau und Verfahrensvergleich, zur Studienveröffentlichung vom 17. Oktober 2026.
Für diesen Artikel wurden KI-gestützte Recherche- und Editierwerkzeuge verwendet. Der Inhalt wurde redaktionell geprüft.