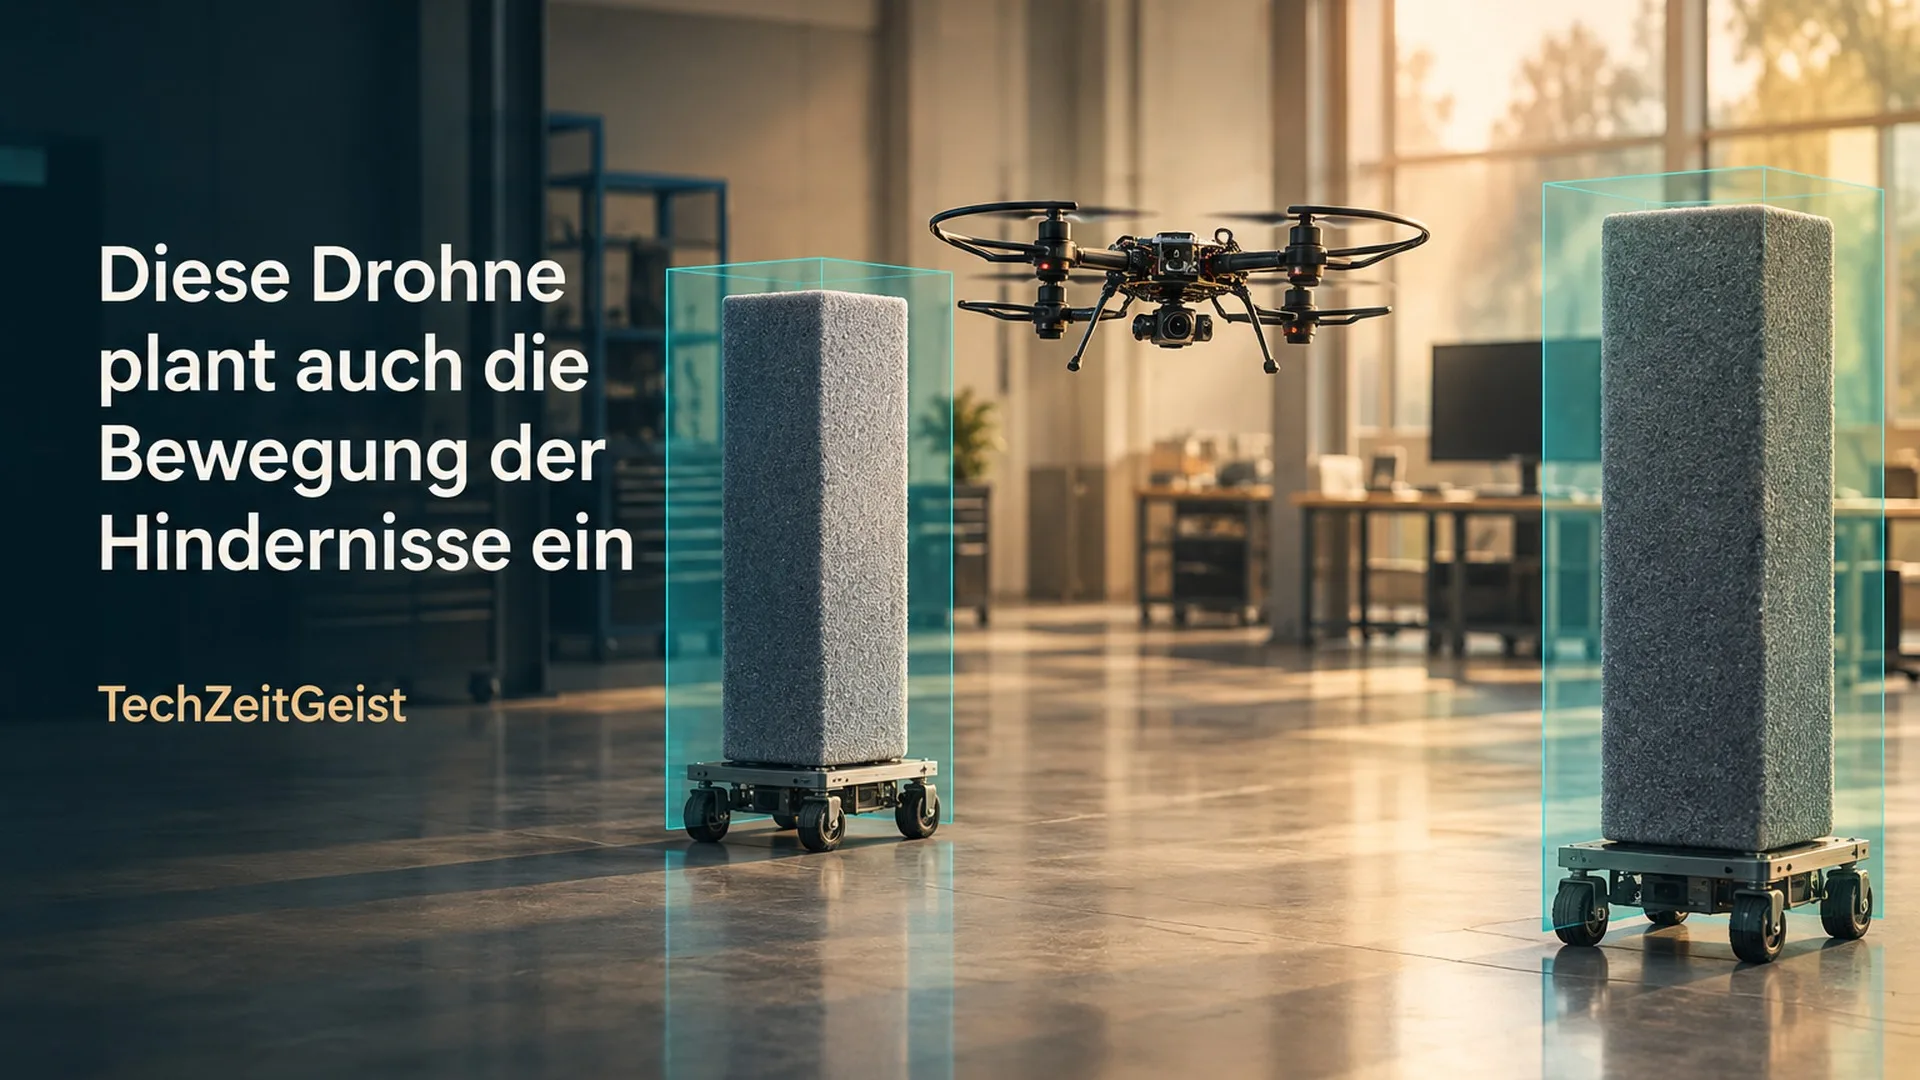
Eine Drohne sieht einen freien Durchgang und fliegt los. Während sie sich nähert, rollt ein Hindernis hinein. Schon ist eine Route, die eben noch sicher aussah, unbrauchbar. Genau dieses Problem greift eine neue Flugplanung namens SANDO auf, die das MIT am 7. Oktober vorgestellt hat. Sie berechnet, welchen Raum bewegliche Hindernisse bis zum Vorbeiflug erreichen könnten. So lässt sich Sicherheit für einen geplanten Flugabschnitt mathematisch begründen, solange die zugrunde gelegten Grenzen stimmen.
Das ist für Roboter interessant, die sich ohne fertige Umgebungskarte bewegen sollen. Bei der Suche in einem beschädigten Gebäude würde eine Drohne Räume erst während des Flugs erkunden. Menschen oder andere bewegliche Objekte könnten ihre Route jederzeit verändern. Der entscheidende Gedanke von SANDO ist dabei leicht zu übersehen: Ein Durchgang braucht außer genügend Platz auch das richtige Zeitfenster.
Der Abstand wächst mit der Zeit
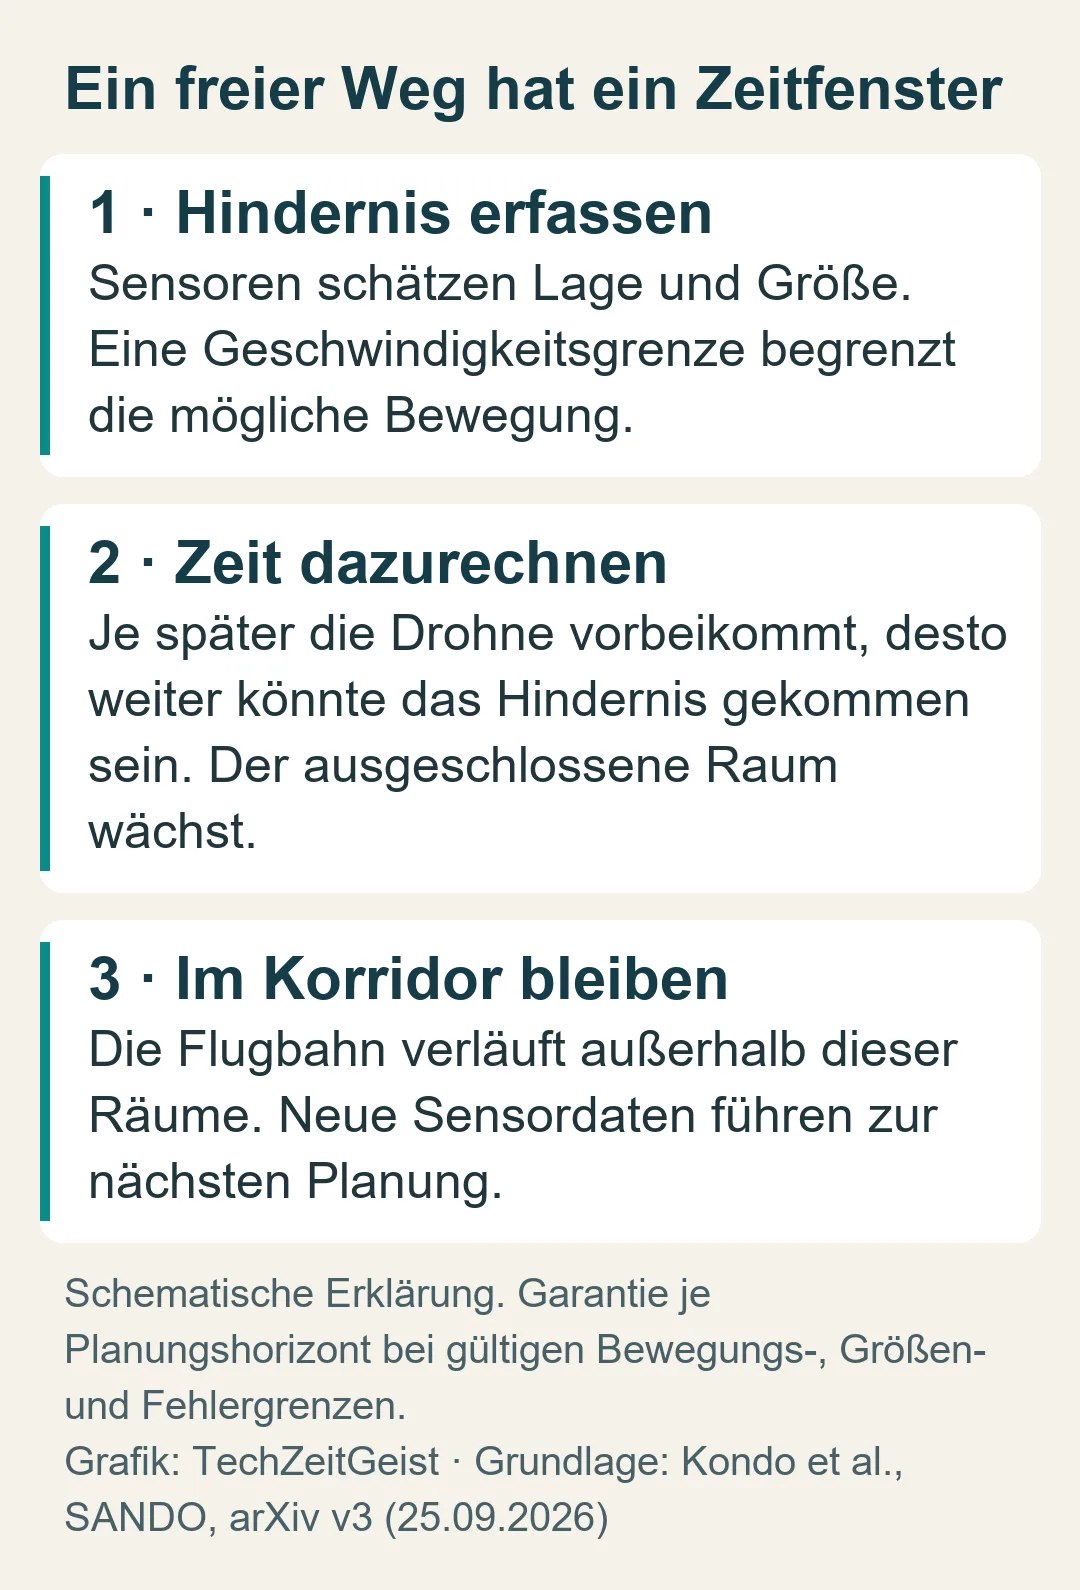
Stellen wir uns vor, wir wollen an einem rollenden Wagen vorbeigehen. Sein jetziger Standort genügt für die Entscheidung nicht. Wir müssen auch überlegen, wo er sein könnte, wenn wir neben ihm ankommen. Je länger wir brauchen, desto mehr Möglichkeiten hat der Wagen. Selbst wenn wir seine genaue Fahrtrichtung nicht kennen, hilft eine obere Grenze seiner Geschwindigkeit.
SANDO übersetzt diese Überlegung in räumliche Sicherheitsbereiche. Die Sensoren erfassen Hindernisse, und die Software legt um sie Bereiche, die ihre mögliche Bewegung berücksichtigen. Für spätere Abschnitte der Flugbahn wachsen diese Bereiche. Dazwischen sucht der Planer einen Korridor, in dem die Drohne bleiben kann. Die heutige MIT-Mitteilung beschreibt das als zeitabhängigen Sicherheitskorridor.
Ein einziger großer Sperrbereich für den gesamten Flug würde dagegen viel Platz vorsorglich blockieren. Denken wir wieder an den Wagen: Ein Ort, den er erst später erreichen könnte, muss nicht schon beim früheren Vorbeigehen unzugänglich sein. Raum und Zeit zusammen zu betrachten eröffnet deshalb Wege, die bei einer pauschalen Absperrung verschwinden würden.
Eine Rechnung braucht verlässliche Grenzen
Die aktuelle öffentliche Studienfassung vom 25. September macht die Bedingungen des Sicherheitsbeweises ausdrücklich. Hindernisse müssen innerhalb der angesetzten Geschwindigkeitsgrenzen bleiben. Ihre Größe und Position müssen ausreichend konservativ erfasst werden, und die Drohne muss der berechneten Bahn entsprechend folgen. Für Objekte, die aus noch unbeobachtetem Raum auftauchen können, muss auch dieser Raum mit dem nötigen Abstand behandelt werden.
Das lässt sich an einer Tür verdeutlichen. Wenn wir nur die Vorderseite eines langen Gegenstands sehen, kann dahinter mehr Material liegen, als die sichtbare Fläche vermuten lässt. Ein großzügiger Abstand hilft nur, wenn er diese tatsächliche Ausdehnung abdeckt. Ein mathematischer Beweis kann eine falsche Eingabe nicht in eine richtige verwandeln.
Die Garantie reicht jeweils bis zum Ende des berechneten Planungshorizonts. Neue Sensordaten ermöglichen anschließend weitere sichere Abschnitte. Ob unter allen künftigen Umständen ein neuer passender Plan existiert, bleibt offen. Wird eine Drohne am Ende ihrer Route zum Warten gezwungen, könnte später ein Hindernis auf ihren Warteplatz zulaufen. Diese zeitliche Grenze gehört ebenso zum Verfahren wie die räumlichen Abstände.
Zwölf Testflüge statt eines Rettungseinsatzes
Das Team erprobte SANDO in Simulationen und mit einer echten Drohne. Laut MIT und aktueller Studienfassung verliefen zwölf Flüge mit beweglichen Hindernissen kollisionsfrei. In den kontrollierten Versuchen kamen unter anderem Schaumstoffhindernisse auf fahrbaren Plattformen zum Einsatz. Sensorik und Planung liefen an Bord. Damit wurde der Ansatz auch unter realen Mess- und Flugbedingungen ausprobiert.
Such- und Rettungsmissionen nennt das MIT als mögliche Anwendung. Dort müsste das System mit der jeweiligen Umgebung, Sensorleistung und Fahrzeugsteuerung zurechtkommen. Die Forscher stellen außerdem Code und Simulationsmöglichkeiten bereit, sodass andere Teams den Ansatz weiter untersuchen können.
Die anschauliche Einsicht reicht über die Drohne hinaus: Wer sich zwischen beweglichen Dingen hindurchbewegt, navigiert immer auch durch die Zeit. SANDO macht daraus eine berechenbare Regel. Ein Weg ist dort frei, wo ausreichend Platz bleibt, wenn die Drohne tatsächlich ankommt.
Quellen
- Adam Zewe / MIT News: Planning system ensures a robot’s flight path will remain collision-free, 7. Oktober 2026.
- Kota Kondo et al.: SANDO: Safe Autonomous Trajectory Planning for Dynamic Unknown Environments, arXiv-Fassung v3 vom 25. September 2026.
- MIT Aerospace Controls Laboratory: SANDO – Code und Dokumentation, abgerufen am 7. Oktober 2026.
Für diesen Artikel wurden KI-gestützte Recherche- und Editierwerkzeuge verwendet. Der Inhalt wurde redaktionell geprüft.