Ein Sprachmodell kann einen Auftrag in mehrere Schritte zerlegen: ein Gefäß holen, Flüssigkeit dosieren und anschließend eine Messung auslesen. Sobald diese Schritte reale Geräte bewegen, bekommt jede Anweisung eine zweite Seite. Sie muss zur Maschine, zur Umgebung und zum aktuellen Zustand passen. Die Schutzfunktion muss auch dann wirksam bleiben, wenn die Verbindung zum Modell abbricht.
Diese Trennung wird bei der Verbindung von KI und Robotik wichtiger. Anthropic hat im August eine Forschungs-Vorschau seines Model Hardware Standard vorgestellt. Die im Oktober angekündigten Nutzungsregeln verlangen für bestimmte autonome physische Anwendungen eine qualifizierte Aufsicht mit Stoppmöglichkeit und einen sicheren Zustand bei Verbindungsverlust. Die neuen Anbieterregeln treten am 12. November in Kraft. MHS-Vorschau, Nutzungsregeln
Daneben steht eine ältere, unabhängige Perspektive: Das technische Handbuch der US-Arbeitsschutzbehörde OSHA betrachtet Robotersicherheit ausgehend von der konkreten Anwendung und ihren Gefährdungen. Aus diesen Signalen ergibt sich eine technische These: Eine gemeinsame Geräteschnittstelle erleichtert die Koordination, während der wirksame Schutz an die reale Maschine und ihre Aufgabe gebunden bleiben muss.
Ein Auftrag beschreibt noch keine Bewegung
Für einen Menschen klingt „Stell das Gefäß auf den Tisch“ eindeutig. Eine Maschine braucht mehr: Welches Gefäß, welche Position, welcher Weg und welcher Greifvorgang sind gemeint? Außerdem muss sie wissen, wo sich Hindernisse befinden und welcher Zustand gerade vorliegt.
Ein eigenes Gedankenbeispiel ist ein Labor mit einem Greifarm und einem Messgerät. Der Auftrag verlangt, eine Probe zu transportieren und anschließend zu messen. Das Modell kann die Reihenfolge vorschlagen. Die einzelnen Geräte benötigen passende Befehle, und die Schnittstelle muss ihre Antworten wieder zurückgeben.
Wenn der Arm eine Bewegung ausgeführt hat, sollte der nächste Schritt auf dem tatsächlichen Ergebnis aufbauen. Ein erfolgreich übermittelter Befehl und ein erfolgreich abgeschlossener Transport sind unterschiedliche Ereignisse. Diese Unterscheidung macht den Zustand der Geräte zu einem zentralen Teil der Koordination.
Eine gemeinsame Sprache für unterschiedliche Geräte
MHS soll standardisierte Treiber und Beschreibungen bereitstellen. Geräte werden über gemeinsame Grundoperationen angesprochen und geben Informationen über ihre Eigenschaften zurück. Die Forschungs-Vorschau richtet sich unter anderem an wissenschaftliche Labore und fortgeschrittene Hersteller. Anthropic beschreibt auch die Verbindung zu Protokollen wie MCP. Aufbau des Model Hardware Standard
Der Nutzen einer solchen Schnittstelle lässt sich an zwei Messgeräten erklären. Wenn beide ihre verfügbaren Funktionen nach demselben Muster beschreiben, muss die übergeordnete Software weniger unterschiedliche Bedienwege kennen. Sie kann eine Aufgabe vorbereiten und die Ergebnisse in einem gemeinsamen Ablauf sammeln.
Ein einheitliches Muster kann außerdem helfen, Geräteinformationen sichtbar zu machen. Für ein Experiment zählt etwa, welche Größe gemessen wird und welche Einstellung möglich ist. Für eine Bewegung zählen andere Eigenschaften. Die Beschreibung muss deshalb zur Art des Geräts passen und seine tatsächlich verfügbaren Funktionen korrekt wiedergeben.
Die gemeinsame Schnittstelle erleichtert den Zugang. Ob eine konkrete Handlung in einer bestimmten Umgebung passend ist, ergibt sich zusätzlich aus dem Zustand und den Schutzmaßnahmen der Anwendung. Das wird besonders klar, sobald Menschen und bewegte Geräte denselben Raum nutzen.
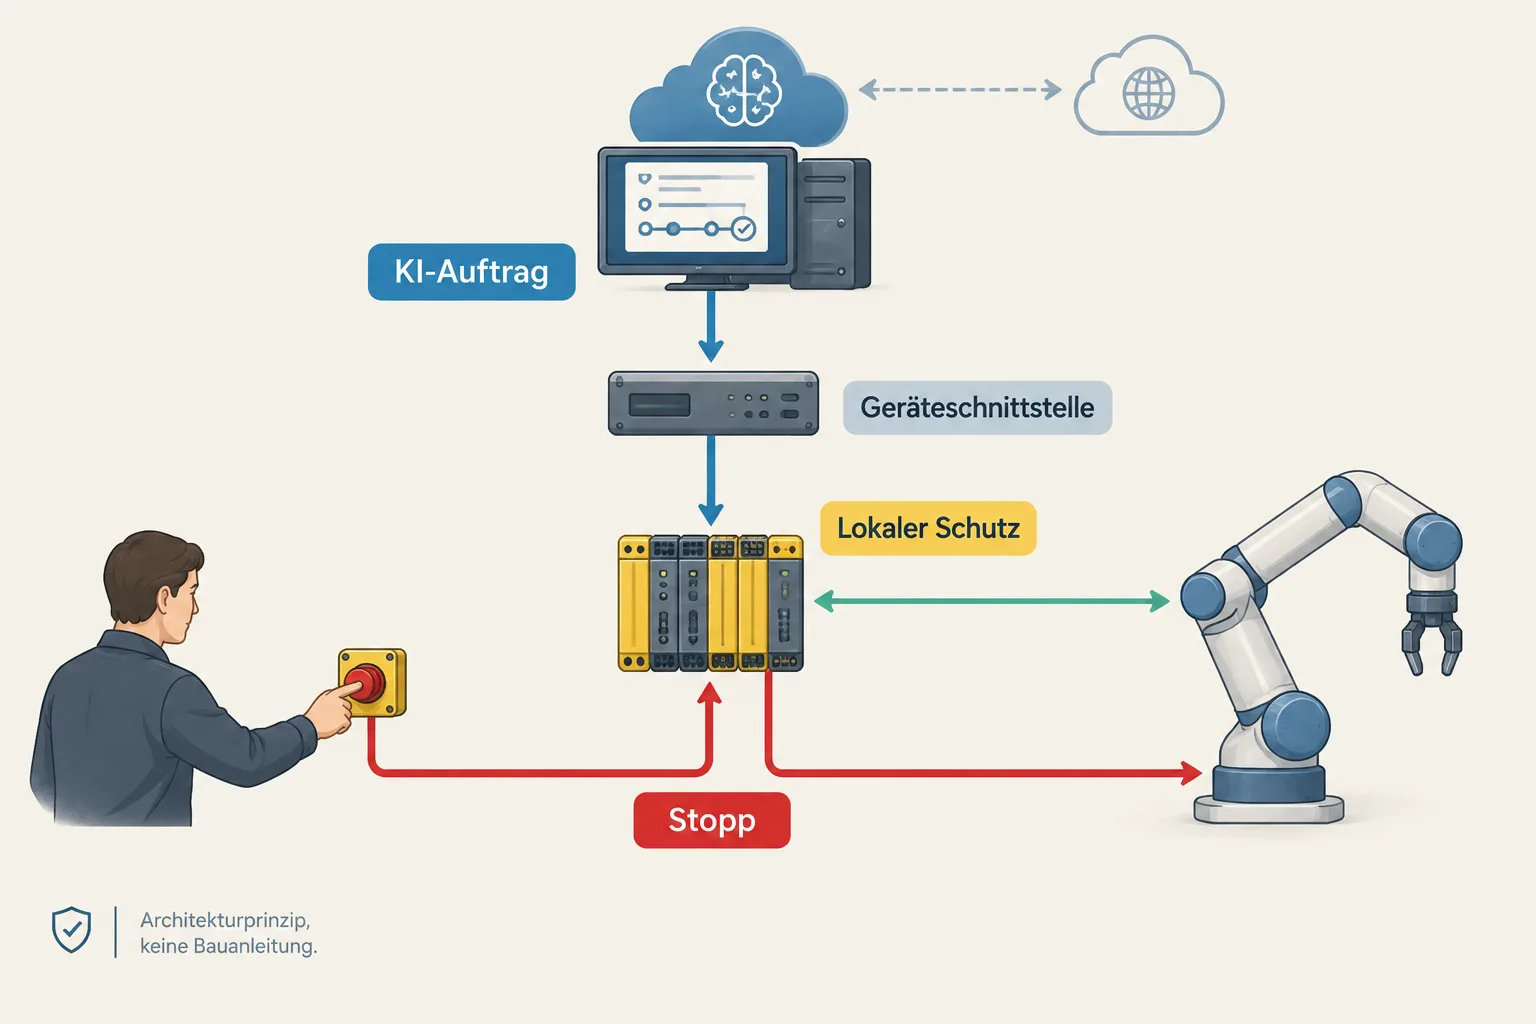
Ein Verbindungsverlust ist ein eigener Betriebszustand
Die neue Anthropic-Regel nennt einen sicheren Zustand, wenn Claude die Verbindung verliert. Technisch wirft das eine konkrete Frage auf: Was tut das Gerät in diesem Moment? Eine Steuerung muss zwischen einem laufenden Auftrag, einer abgeschlossenen Handlung und einer verlorenen übergeordneten Verbindung unterscheiden können.
Im gedachten Labor könnte eine Verbindung während eines Transportauftrags ausfallen. Ob die Maschine an ihrer aktuellen Position halten, einen begonnenen Vorgang geordnet beenden oder anders reagieren soll, hängt vom Aufbau ab. Ein Gefäß festzuhalten und einen Motor spannungsfrei zu machen sind beispielsweise unterschiedliche Zustände.
Darum ist „Stopp“ keine universell gleiche technische Handlung. Ein sicheres Verhalten entsteht aus der konkreten Aufgabe. Entscheidend sind unter anderem die bewegte Masse, die Umgebung und die Folgen eines Zustandswechsels. Die Antwort muss nahe genug am Gerät verfügbar sein, damit sie nicht erst durch ein fernes Modell erarbeitet werden muss.
Der Schutzweg folgt der Gefährdung
OSHA beschreibt die Bewertung einer Roboteranwendung über ihre Aufgaben und Gefährdungen. Das Handbuch betrachtet auch Betrieb, Integration und Wartung sowie unterschiedliche Schutzkonzepte. Es betont, dass die Maßnahmen zur jeweiligen Anwendung passen und überprüft werden müssen. OSHA Technical Manual
Für das Verständnis hilft ein Vergleich. Ein kleiner Greifer an einem abgeschirmten Arbeitsplatz und ein größerer Arm neben einem Durchgang können ähnliche Software verwenden. Ihre Umgebung unterscheidet sich aber deutlich. Eine wirksame Schutzentscheidung muss diesen Unterschied erfassen.
Ein lokaler Schutzweg kann auf einen erkannten Zustand reagieren, während das Modell die übergeordnete Aufgabe bearbeitet. Die Funktionen besitzen unterschiedliche Zeitmaßstäbe. Eine sprachliche Planung darf mehrere Schritte vergleichen. Eine bereits festgelegte Schutzreaktion muss innerhalb des für die Maschine nötigen Ablaufs wirksam werden.
Diese Trennung erleichtert auch die Verantwortlichkeit. Das Modell formuliert oder koordiniert einen Auftrag. Die Geräteschnittstelle übermittelt passende Operationen. Die Schutzfunktion begrenzt die reale Handlung nach dem vorgesehenen Konzept. Wer einen Fehler untersucht, kann dadurch fragen, auf welcher Ebene er entstanden ist.
Eine Rückmeldung braucht einen eindeutigen Bezug
Ein eigener Vergleich macht die Zustandsfrage deutlich. Ein Modell sendet den Auftrag, ein Gefäß zu bewegen. Danach erhält es entweder „Auftrag angenommen“ oder „Gefäß an Zielposition“. Die erste Meldung bestätigt die Aufnahme des Befehls, die zweite den Abschluss einer Handlung. Wer beide gleich behandelt, kann den nächsten Schritt zu früh beginnen.
Eine verständliche Schnittstelle muss solche Unterschiede ausdrücken. Ebenso wichtig ist, zu welchem Auftrag eine Meldung gehört. Wenn mehrere Geräte gleichzeitig arbeiten, kann eine verspätete Antwort sonst dem falschen Schritt zugeordnet werden. Die Koordination benötigt also nicht nur Befehle, sondern einen nachvollziehbaren Zusammenhang zwischen Auftrag, Zustand und Ergebnis.
Das wird bei Unterbrechungen besonders sichtbar. Nach einer neu aufgebauten Verbindung sollte die übergeordnete Planung den tatsächlichen Gerätezustand kennen. Der ursprünglich vorgesehene Ablauf und der inzwischen erreichte Zustand können auseinanderliegen. Die nächste Handlung muss an diesem Zustand ansetzen.
Damit bekommt die Gerätebeschreibung einen dauerhaften Nutzen. Sie begleitet die Ausführung und ihre Rückmeldungen, während der lokale Schutz seine festgelegte Aufgabe erfüllt. Eine sprachliche Oberfläche kann den Zugang vereinfachen. Der darunterliegende Ablauf muss weiterhin eindeutig unterscheiden, was gewünscht, was angenommen und was wirklich geschehen ist.
Warum eine gute Schnittstelle trotzdem wichtig bleibt
Ein Gegenargument zur Betonung lokaler Schutzfunktionen lautet, dass mehr Gerätekontext die Planung verbessern kann. Das ist plausibel: Ein Modell, das aktuelle Zustände und klare Funktionsbeschreibungen erhält, kann geeigneter auf die Aufgabe reagieren. Eine unklare Rückmeldung erschwert jede Form der Koordination.
Auch wiederverwendbare Abläufe können helfen. Ein bekannter, geordneter Transport muss nicht jedes Mal neu als freie Folge von Einzelaktionen entworfen werden. Übergeordnete Planung und festgelegte Geräteabläufe können so gemeinsam arbeiten. Entscheidend ist, welche Aufgabe auf welcher Ebene erledigt wird.
Der Gegensatz zwischen intelligenter Planung und wirksamem Schutz führt deshalb wenig weiter. Eine gute Architektur braucht beides in passenden Rollen. Sie nutzt reichhaltige Informationen für die Vorbereitung und hält die nötigen Reaktionen für die reale Maschine verfügbar.
Die Entwicklung von August bis Oktober zeigt, wie sich die Frage beim KI-Einsatz verschiebt. Sobald Modelle reale Geräte koordinieren, zählen Beschreibungen, Rückmeldungen und sichere Zustände zusammen. Für Nutzer liegt der praktische Maßstab im Ablauf: Weiß das System, was tatsächlich geschehen ist, und bleibt die Maschine bei einem verlorenen Auftrag in einem passenden Zustand? Diese Fragen verbinden die neue KI-Schnittstelle mit der länger etablierten Arbeit an Robotersicherheit.
Quellen
- Anthropic: Previewing the Model Hardware Standard (2026-08-27)
- Anthropic: October 2026 Usage Policy update (2026-10-08)
- OSHA: Technical Manual: Industrial Robot Systems and Industrial Robot System Safety (Stand abgerufen 2026-10-10)
Für diesen Artikel wurden KI-gestützte Recherche- und Editierwerkzeuge verwendet. Der Inhalt wurde redaktionell geprüft.